
产品中心
选择一款开源机器人,从零开始你的具身智能之旅
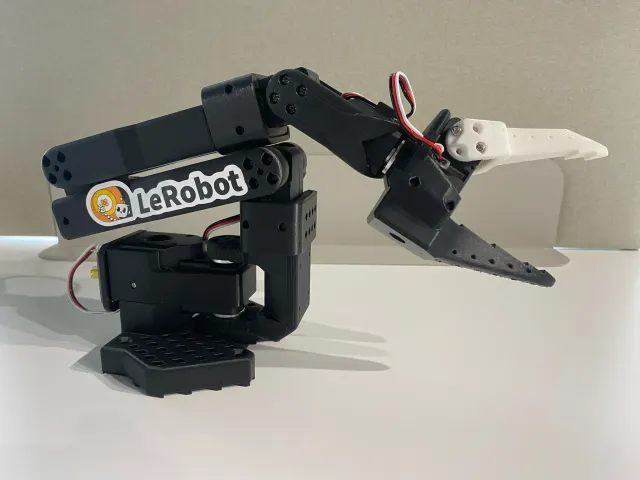 SO-ARM101
5-DOF 桌面级机械臂
SO-ARM101(SO-101)是 TheRobotStudio 与 Hugging Face 联合设计的下一代开源桌面机械臂,也是 LeRobot 生态的旗舰机器人。它是对 SO-100 的全面升级:改良线路、免拆齿轮更易组装、升级领导臂电机。从零组装、接线、配置环境,再用键盘或 VR 遥操作采集数据,训练出能让它「自己看、自己决定、自己动」的动作模型。
了解更多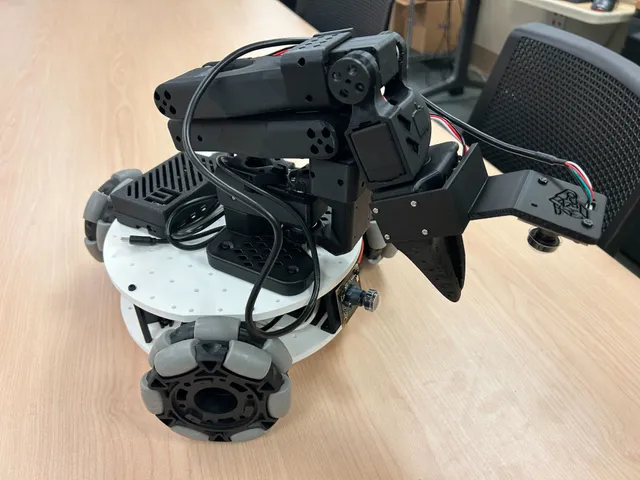 LeKiWi
5-DOF 移动操作平台
LeKiWi 是一台研究级移动操作平台:SO-101 五轴机械臂 + 夹爪,搭载 3× 4" 全向轮底盘,前视 + 腕部双摄像头。它能自主移动并操作物体,支持有线 / 12V 锂电 / 无线三种供电方案,从遥操作到训练推理形成完整数据闭环。
了解更多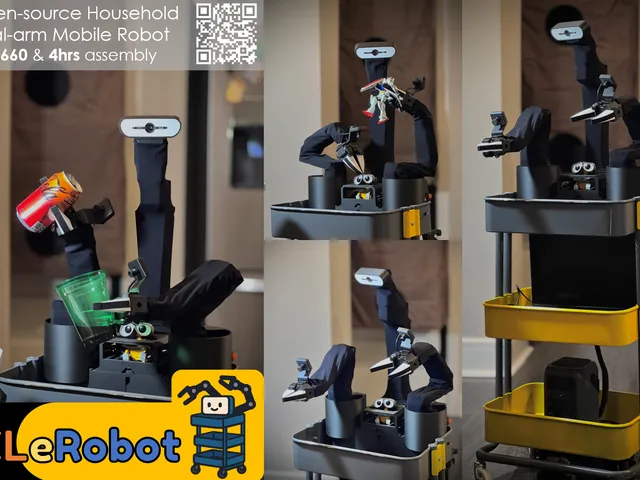 XLeRobot
双臂移动操作机器人
XLeRobot 是面向「双臂 + 移动」研究的亲民开源平台:Lekiwi 全向底盘 + 左右各一条 SO-101 六轴机械臂,整机成本不到一台 iPhone(约 $660)。17 路舵机双总线并行驱动,三摄像头实时录制,支持 VR 遥操作与双臂协同,是研究人形操作、双臂协作与 VLA 模型的理想载体。
了解更多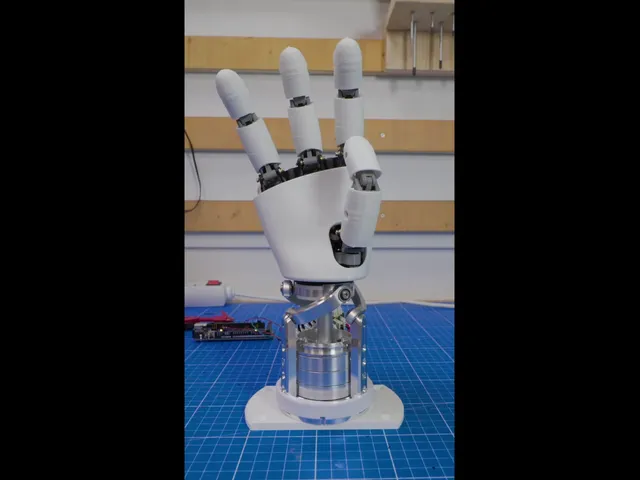 开源仿人机械手
AmazingHand
开源 8-DOF 仿人机械手
由 Pollen Robotics 设计、全 3D 打印的开源 8 自由度仿人机械手。4 根手指由 8 个 Feetech SCS0009 舵机独立驱动,成本低廉、重量轻、易于复现。从组装、接线、标定到 Python/Arduino 手势编程,亲手构建并控制一只仿人机械手。
了解更多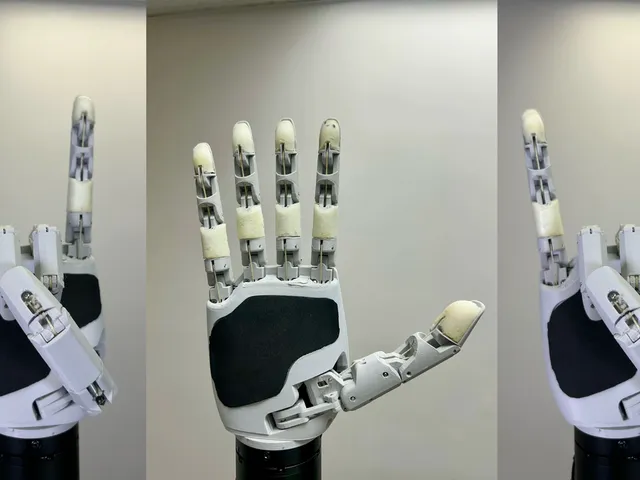 开源腱绳驱动灵巧手
Aero Hand Open
低成本 · 开源 · 轻量 · 拟人灵巧手
Aero Hand Open 由美国机器人公司 TetherIA 设计开发:7 个主动自由度、5 指 16 关节、全 3D 打印仅约 389g。它用标准 3D 打印与现成电子元件替代昂贵的专有方案,通过腱绳驱动实现平滑自然的拟人动作,并提供完整的 Python SDK、ROS2 与 MuJoCo 仿真工具链,面向灵巧操作研究的实验室、高校与机器人爱好者。
了解更多