
项目背景
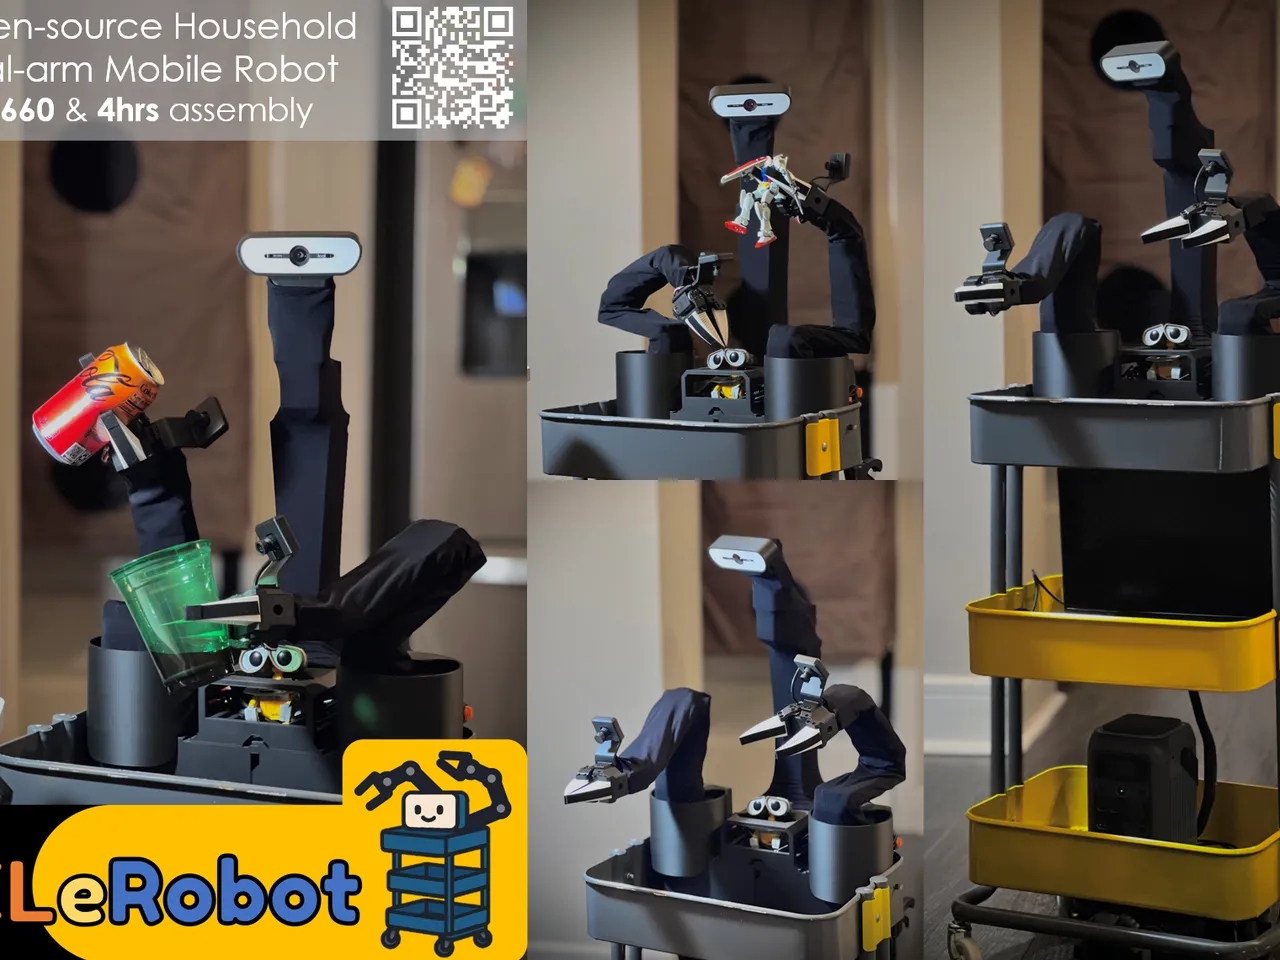
双臂是人类在真实世界完成复杂操作的关键。XLeRobot 以「Lekiwi 全向底盘 + 左右 SO-101 双臂」构建出贴近真实任务的实验平台:用 VR 同时控制左右臂,采集双臂协同数据,训练出能够「看懂场景、分工作业」的策略模型。它完全构建在 Hugging Face LeRobot 生态之上,从科研到产品验证,让「双臂 + 移动」研究触手可及。
项目由来
XLeRobot 由莱斯大学(Rice University)计算机科学博士生 Vector Wang(Gaotian)作为个人开源项目发起,构建于 Hugging Face 开源的 LeRobot 框架之上,复用 Lekiwi 底盘与 SO-100/SO-101 机械臂,面向双臂协同与 VLA 研究持续演进。
设计要点
双臂协同——Lekiwi 底盘 + 左右各一条 SO-101 六轴臂,17 路 STS3215 舵机双总线驱动
VR 遥操作——支持 Meta Quest 3 等设备,全身式双臂动作示教
主控灵活——PC / 笔记本 + 树莓派 5,官方 LeRobot 镜像即装即用
完整 VLA 链路——3 摄像头录制、ACT/SmolVLA 训练、本地/远程推理
- GitHub Stars
- 5,431
- GitHub Forks
- 596
- 整机 BOM 成本
- ~$660
能学到什么
从大件组装到双臂部署,掌握双臂移动操作的完整工程链路与 VLA 训练方法。
- STEP 01
双臂大件组装
组装推车、左右机械臂、电池与线束,完成整体布局。
- STEP 02
PC + 树莓派双机环境配置
在 PC / 笔记本与树莓派 5 上搭建可复现的 LeRobot 开发环境。
- STEP 03
双臂标定
给左右 Leader/Follower 舵机编号并完成动作同步标定。
- STEP 04
VR 遥操作
用 VR 设备同时控制双臂,完成复杂动作示教。
- STEP 05
双臂数据采集
通过 host/client 远程同步记录底盘、双臂与三相机数据。
- STEP 06
模型训练与部署
训练 ACT / SmolVLA 模型,支持本地与远程异步推理。
需要准备什么
XLeRobot 是双臂大件设备,请预留足够的桌面或地面空间,并备齐以下硬件。
前置知识
Python 基础
能运行脚本并阅读简单代码即可。
Linux 与 SSH
会用终端连接树莓派 5 主控执行命令。
双臂运动学概念(可选)
了解 Leader/Follower 与正/逆运动学更佳。
机器学习基础(可选)
了解模仿学习 / 行为克隆有助于理解训练环节。