
项目背景
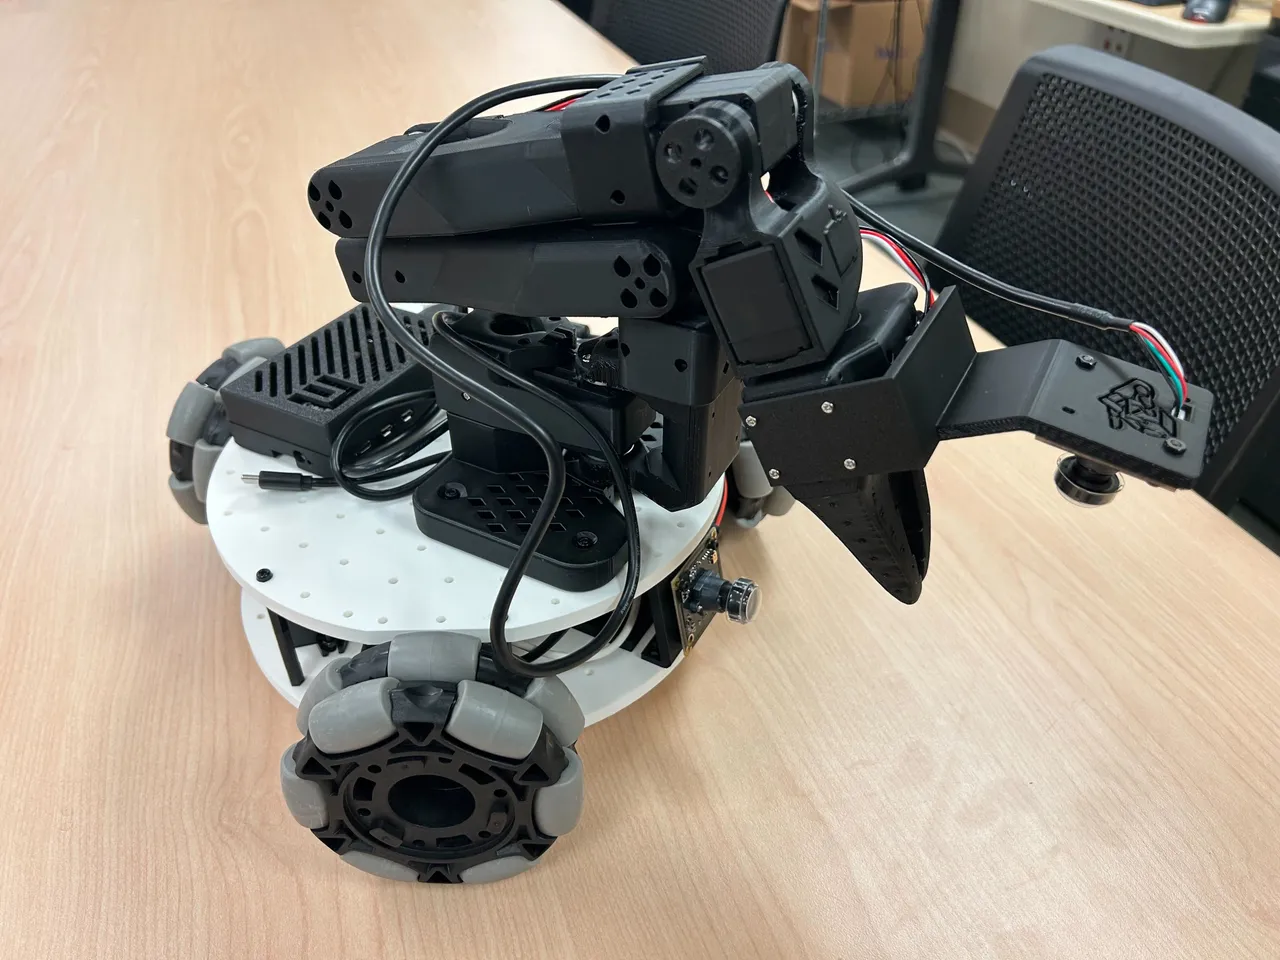
具身智能的下一步,是让机器人「会移动、会操作」。LeKiWi 把机械臂从桌面搬上移动底盘,模拟真实世界中「走过去、拿起、放下」的完整任务。配合 LeRobot 框架,你可以远程遥控它采集数据、训练策略,最终让它自主完成移动操作任务。
项目由来
LeKiwi 由 SIGRobotics-UIUC 开源设计,卓研AI机器人极客(JoyandAI 卓研智趣)团队提供完整中文教程、生态适配与硬件支持。
设计要点
全向移动底盘——3× 4" 全向轮(Kiwi 全向构型),室内灵活走位
Follower + Leader 双臂——SO-101 五轴夹爪臂,示教/执行分离
三供电方案——有线版 $184、12V 锂电版 $482、无线版,按预算灵活选择
LeRobot 生态——树莓派 5 + 2 USB 摄像头,ACT/SmolVLA 数据闭环
- GitHub Stars
- 1,387
- GitHub Forks
- 152
- 路 STS3215 舵机
- 15
能学到什么
从底盘到大脑,沿完整教程走通「移动操作」的采集、训练与自主推理全流程。
- STEP 01
移动机器人架构
理解桌面端、树莓派、移动底盘与机械臂的分工与通信方式。
- STEP 02
底盘组装与供电
组装全向轮底盘,连接舵机控制板、电池与降压模块。
- STEP 03
树莓派环境
系统烧录、安装 Miniconda 与依赖,学会通过 SSH 远程连接主机。
- STEP 04
舵机编号与标定
给底盘与机械臂舵机编号,保存 Follower 臂的标定数据。
- STEP 05
host/client 遥操作
用 Leader 臂 + 键盘远程控制移动底盘与机械臂。
- STEP 06
训练与自主推理
采集移动操作数据,训练 ACT / SmolVLA 模型,让机器人自主执行任务。
需要准备什么
LeKiWi 包含机械臂与移动底盘两部分。以下为完成项目所需的主要硬件与前置知识。
机械结构4项
Follower 机械臂(SO100)x1
Leader 遥操作臂x1
全向移动底盘套件(含轮组)x1
树莓派盒x1
驱动与主控3项
舵机控制板x1
树莓派(无线版)x1
USB 摄像头x1
供电3项
可充电锂电池x1
降压模块x1
电源适配器x1
工具与配件3项
M3 螺丝/铜柱组x1 套
内六角扳手x1
扎带与理线配件若干
前置知识
Python 基础
能运行脚本并阅读简单代码即可。
Linux 与 SSH(无线版必需)
会用终端连接树莓派执行命令。
电机/舵机控制概念(可选)
了解串行总线舵机更佳,非必需。
机器人基础概念(可选)
了解正/逆运动学或 host/client 架构有帮助。