
项目背景
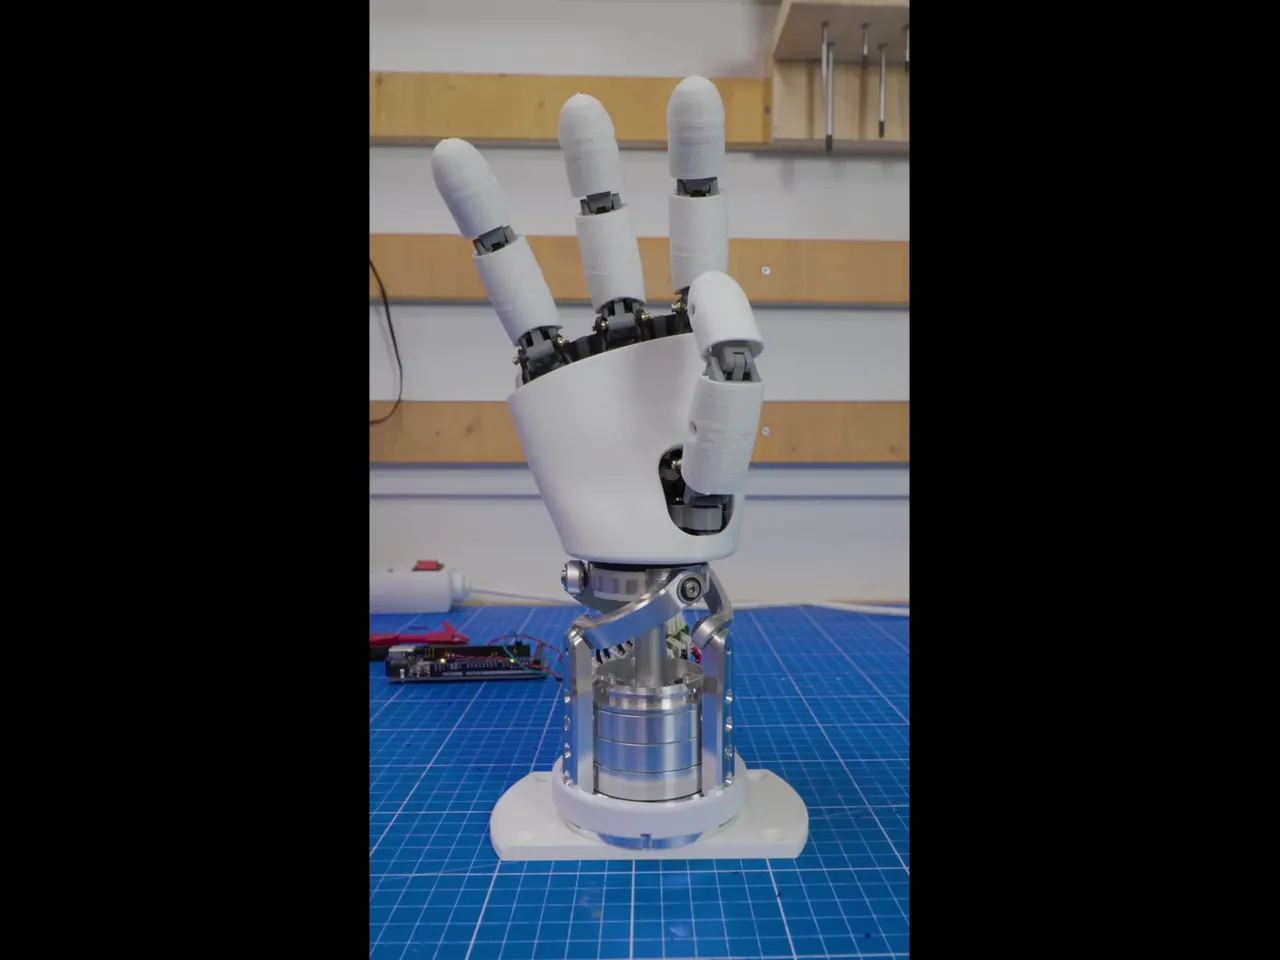
AmazingHand 是由法国人形机器人公司 Pollen Robotics(Reachy 2 制造商,2025 年被 Hugging Face 收购)开源的 8 自由度仿人机械手:4 指 × 每指 2 DOF,全 3D 打印(刚性 PLA「骨骼」+ 柔性 TPU 外壳),重约 400g、BOM 成本不到 200€。每根手指由 2 个 Feetech SCS0009 舵机以并联机构独立驱动弯曲/伸展与外展/内收,驱动全部内置手掌、无外置线缆;CAD(STL/STEP)、固件与 SDK 全部开源,配合官方与社区提供的中国区 BOM、多语言教材,可低成本快速复刻。
项目由来
由法国人形机器人公司 Pollen Robotics 设计并开源(Reachy 2 制造商,2025 年 4 月被 Hugging Face 收购)
设计要点
4 指 × 2 DOF 并联机构——每指独立控制弯曲/伸展与外展/内收
全 3D 打印:刚性 PLA 骨架 + 柔性 TPU 外壳,约 400g、成本 <200€
驱动全部内置手掌,无外置线缆/前臂电机
完整开源:CAD、固件、Python/Arduino SDK + 官方 Discord 与社区 BOM/教材
- GitHub Stars
- 2,288
- GitHub Forks
- 251
- 整手重量(3D 打印)
- ~400g
能学到什么
跟随 8 段式教程,从零开始组装、接线并编程你自己的 AmazingHand——最终收获一只能执行 12 种手势、可自由扩展的仿人机械手。
- STEP 01
组装机械手指
安装舵机、球头连杆与舵盘,完成全 3D 打印结构的整手组装。
- STEP 02
舵机 ID 配置
用 Feetech 调试软件逐个为 8 个舵机分配唯一 ID(左手为 11–18),避免总线冲突。
- STEP 03
总线驱动接线
理解 TTL 半双工串行总线与菊花链架构,完成 5V/2A 电源、Waveshare 驱动与控制器接线。
- STEP 04
舵机标定
通过中位标定脚本为每根手指找到自然中位,并标定角度范围,让手势更自然。
- STEP 05
Python / Arduino 控制
搭建 rustypot(Python)或 SCServo(Arduino)环境,实现单指与双手控制。
- STEP 06
手势编程
运行 12 个预设手势演示,并基于手指运动原语创建自定义抓取与动作。
需要准备什么
按官方 BOM 准备电子元件、机械紧固件、3D 打印零件与工具。全部低成本采购,中国区可参考社区整理的淘宝/京东替代清单。
前置知识
3D 打印件获取
打印指南参考官方 AmazingHand 文档,零件以 R/L 前缀区分左右手,手指零件左右手通用。
舵机串行总线概念
理解 TTL 半双工串行总线、菊花链与唯一 ID 寻址,是所有接线与调试的基础。
Python 或 Arduino 基础
准备 Python 3.8+(rustypot 库)或 Arduino(SCServo 库)任一编程环境。