
项目背景
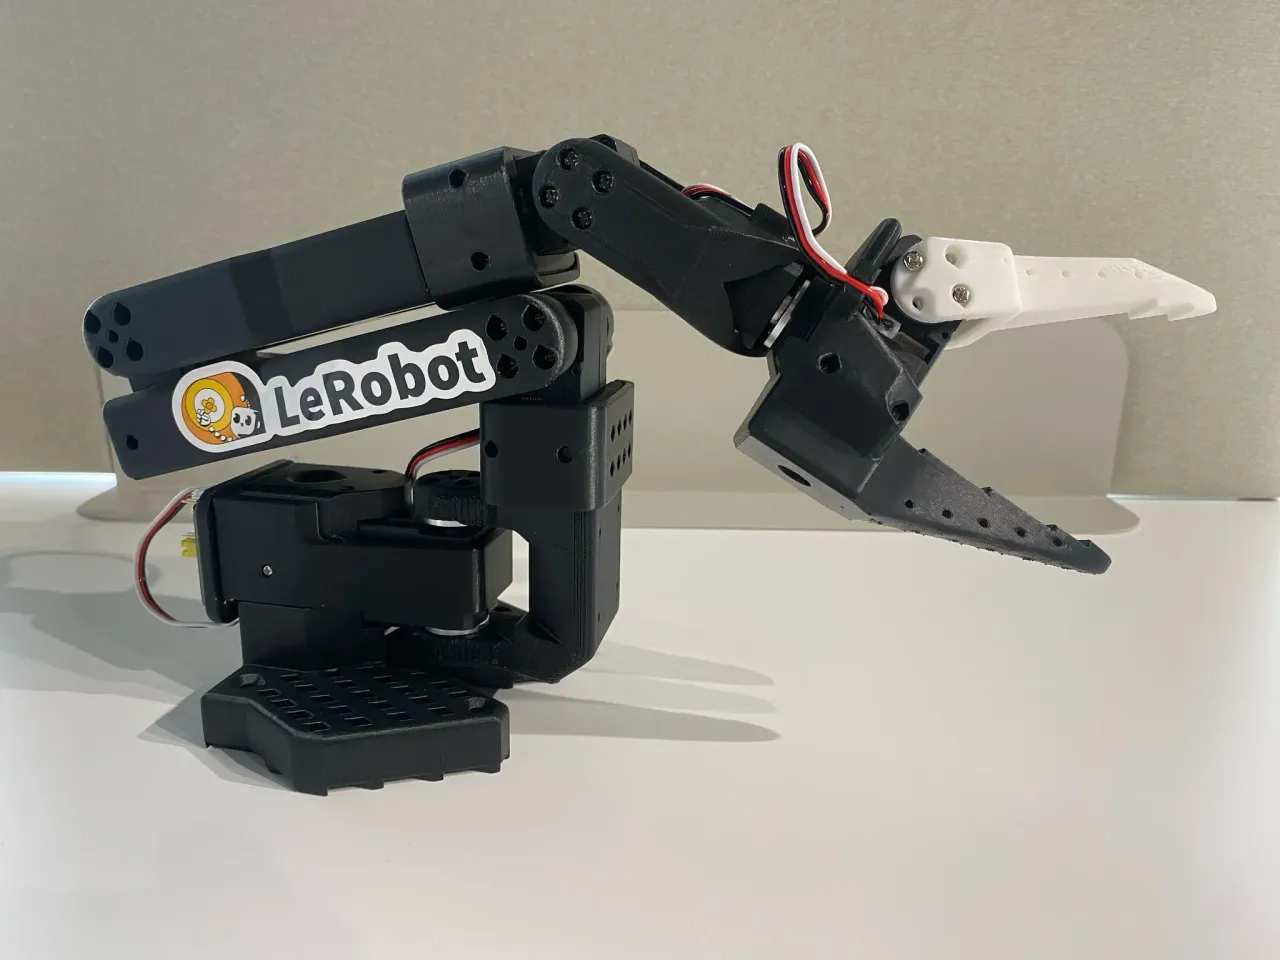
SO-ARM101 是 SO-100 机械臂的下一代版本:由 TheRobotStudio 与 Hugging Face 联合设计,主打低成本、全 3D 打印与端到端 AI 训练。相比 SO-100,它改良了关节线路(不再容易断连)、免拆齿轮让组装更简单,并升级了领导臂电机。配合 LeRobot 框架,你可以用「领导臂 + 跟随臂」遥操作对采集数据,训练模仿学习模型,最终让机械臂根据视觉输入自主推理并完成任务——这正是具身智能最完整的数据闭环。
项目由来
SO-ARM101 由法国机器人公司 TheRobotStudio 与 Hugging Face LeRobot 团队联合设计并开源(Apache-2.0),作为 SO-100 的下一代版本于 2025 年 4 月正式发布,随后被 TechCrunch、The Verge 等多家媒体广泛报道。
设计要点
5 自由度 + 夹爪——Feetech STS3215 磁编码器舵机,关节角度实时反馈
免拆齿轮易组装——改良线路,装配比 SO-100 更简单可靠
LeRobot 旗舰机器人——官方支持 ACT / Diffusion Policy / SmolVLA
全开源——Apache-2.0,STL/STEP/CAD/固件全部开放
- GitHub Stars
- 7,139
- GitHub Forks
- 643
- 贡献者(TheRobotStudio × Hugging Face)
- 33
能学到什么
沿 9 段式教程,从零完成一台可自主推理的机械臂,理解具身智能的完整数据闭环。
- STEP 01
Git 与命令行基础
掌握 Git 版本控制、Linux 终端与 Python 包管理,迈出开发第一步。
- STEP 02
硬件组装与接线
认识 5-DOF 关节、STS3215 舵机驱动板与摄像头,亲手完成整机装配与供电接线。
- STEP 03
开发环境配置
安装 Conda、克隆 LeRobot 仓库、配置依赖与镜像源,搭建可复现的开发环境。
- STEP 04
舵机编号与标定
识别串口、分配舵机 ID,完成 Leader/Follower 动作同步标定。
- STEP 05
遥操作与数据采集
用键盘或 VR 控制机械臂,同步录制关节与视觉数据,构建训练数据集。
- STEP 06
模型训练与自主推理
用 ACT / SmolVLA 训练策略模型,让机械臂根据视觉自主完成任务。
需要准备什么
教程会引导你从零完成组装、接线与开发环境搭建。开始前备齐以下硬件与前置知识即可。
前置知识
Python 基础
能看懂简单 Python 脚本,并会用命令行运行即可。
Linux / 终端操作
熟悉 cd、ls、git clone 等常用命令,教程全程以终端为主。
Git 版本控制
会克隆仓库、切换分支、查看状态即可,无需深入。
电机/舵机控制概念(可选)
了解 PWM 或串行总线舵机更佳,非必需。