
项目背景
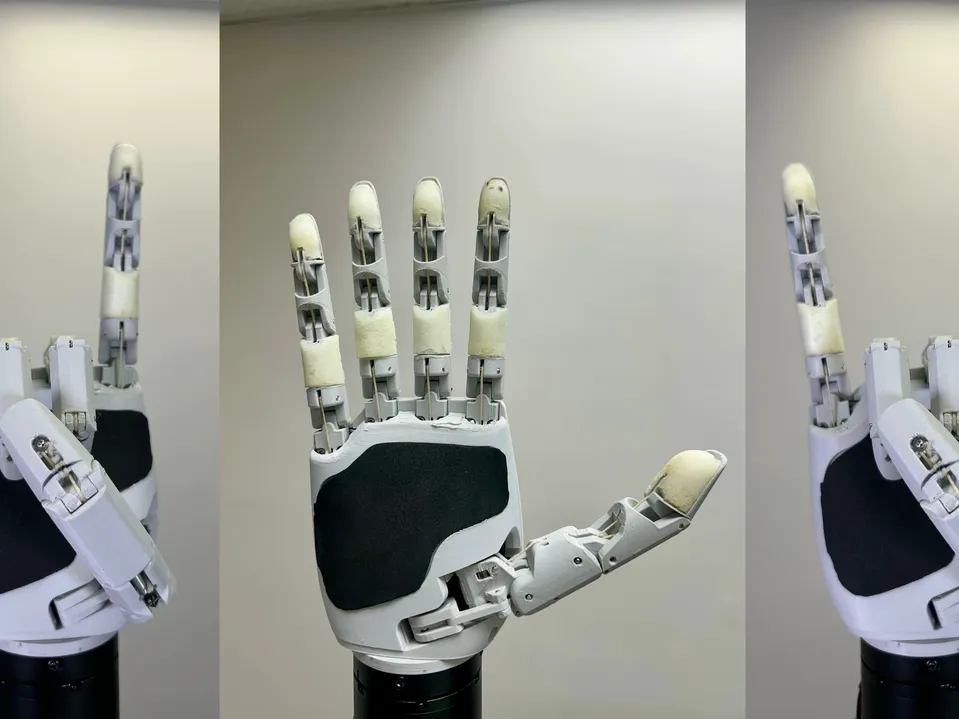
灵巧操作是具身智能研究中最具挑战的方向之一,但传统灵巧手往往昂贵且封闭。Aero Hand Open 旨在以开源方式把它交到更多人手中:标准 3D 打印件 + 现成电子元件,腱绳驱动让动作平滑自然,模块化手指可独立组装、更换与维护。软硬件设计、CAD、固件与 SDK 全部开源,并配套 MuJoCo 高保真仿真与强化学习示例,打通 sim-to-real 的完整研究链路。
项目由来
由美国硅谷机器人创业公司 TetherIA Inc. 设计开发并开源维护,面向研究实验室、高校与机器人爱好者持续迭代。
设计要点
腱绳驱动架构——机械效率优化,动作平滑自然、轻量紧凑
7 个主动自由度 / 5 指 / 16 关节,拇指 3 DOF
全 3D 打印 + 模块化手指——可独立组装、更换与维护
完整开源——CAD、PCB、固件、Python SDK、ROS2、MuJoCo 仿真
- GitHub Stars
- 898
- GitHub Forks
- 138
- 整手重量(3D 打印)
- ~389g
能学到什么
从打印到部署,完整掌握一只开源灵巧手的原理与开发全流程
- STEP 01
腱绳驱动与自由度结构
理解腱绳传动如何用 7 个自由度驱动 5 指 16 关节,动作如何平滑拟人
- STEP 02
3D 打印与机械装配
按官方 STL 一键打印(FDM/PLA),按分步装配指南完成整手组装
- STEP 03
SDK 手势编程
用 Python SDK 实现归零、标定、位置/力矩控制,编写捏合、比「耶」等手势序列
- STEP 04
ROS2 与遥操作
通过 ROS2 Humble 接入遥操作与强化学习部署,融入现有机器人系统
- STEP 05
MuJoCo 仿真与 sim-to-real
基于 mujoco_playground 训练强化学习策略,把仿真策略迁移到真实硬件
需要准备什么
一台 FDM 打印机加一套常见电子元件,即可开始
前置知识
3D 打印基础
了解 FDM 打印与 PLA 材料参数,能正确设置支撑与层高
Python 编程基础
能运行 Python 脚本,通过官方 SDK(pip install aero-open-sdk)控制灵巧手
(可选)ROS2 / 仿真基础
如需遥操作与强化学习部署,熟悉 ROS2 Humble 或 MuJoCo 会事半功倍