
5.1 Host/Client 模式记录
Host/Client 模式记录数据
架构
[推车] Host 已运行 xlerobot_host ←→ Wi-Fi ←→ [桌面] Client 运行录制脚本
Step 1: 确保 Host 已启动
机器人端已运行 xlerobot_host(参照 4.3 远程遥操作中的 Step 2)。
Step 2: 运行 record_keyboard_teleop
python examples/xlerobot/record_keyboard_teleop.py \
  --repo_id=YOUR_NAME/xlerobot_test \
  --num_episodes=10 \
  --episode_time_s=60 \
  --reset_time_s=10 \
  --display_data
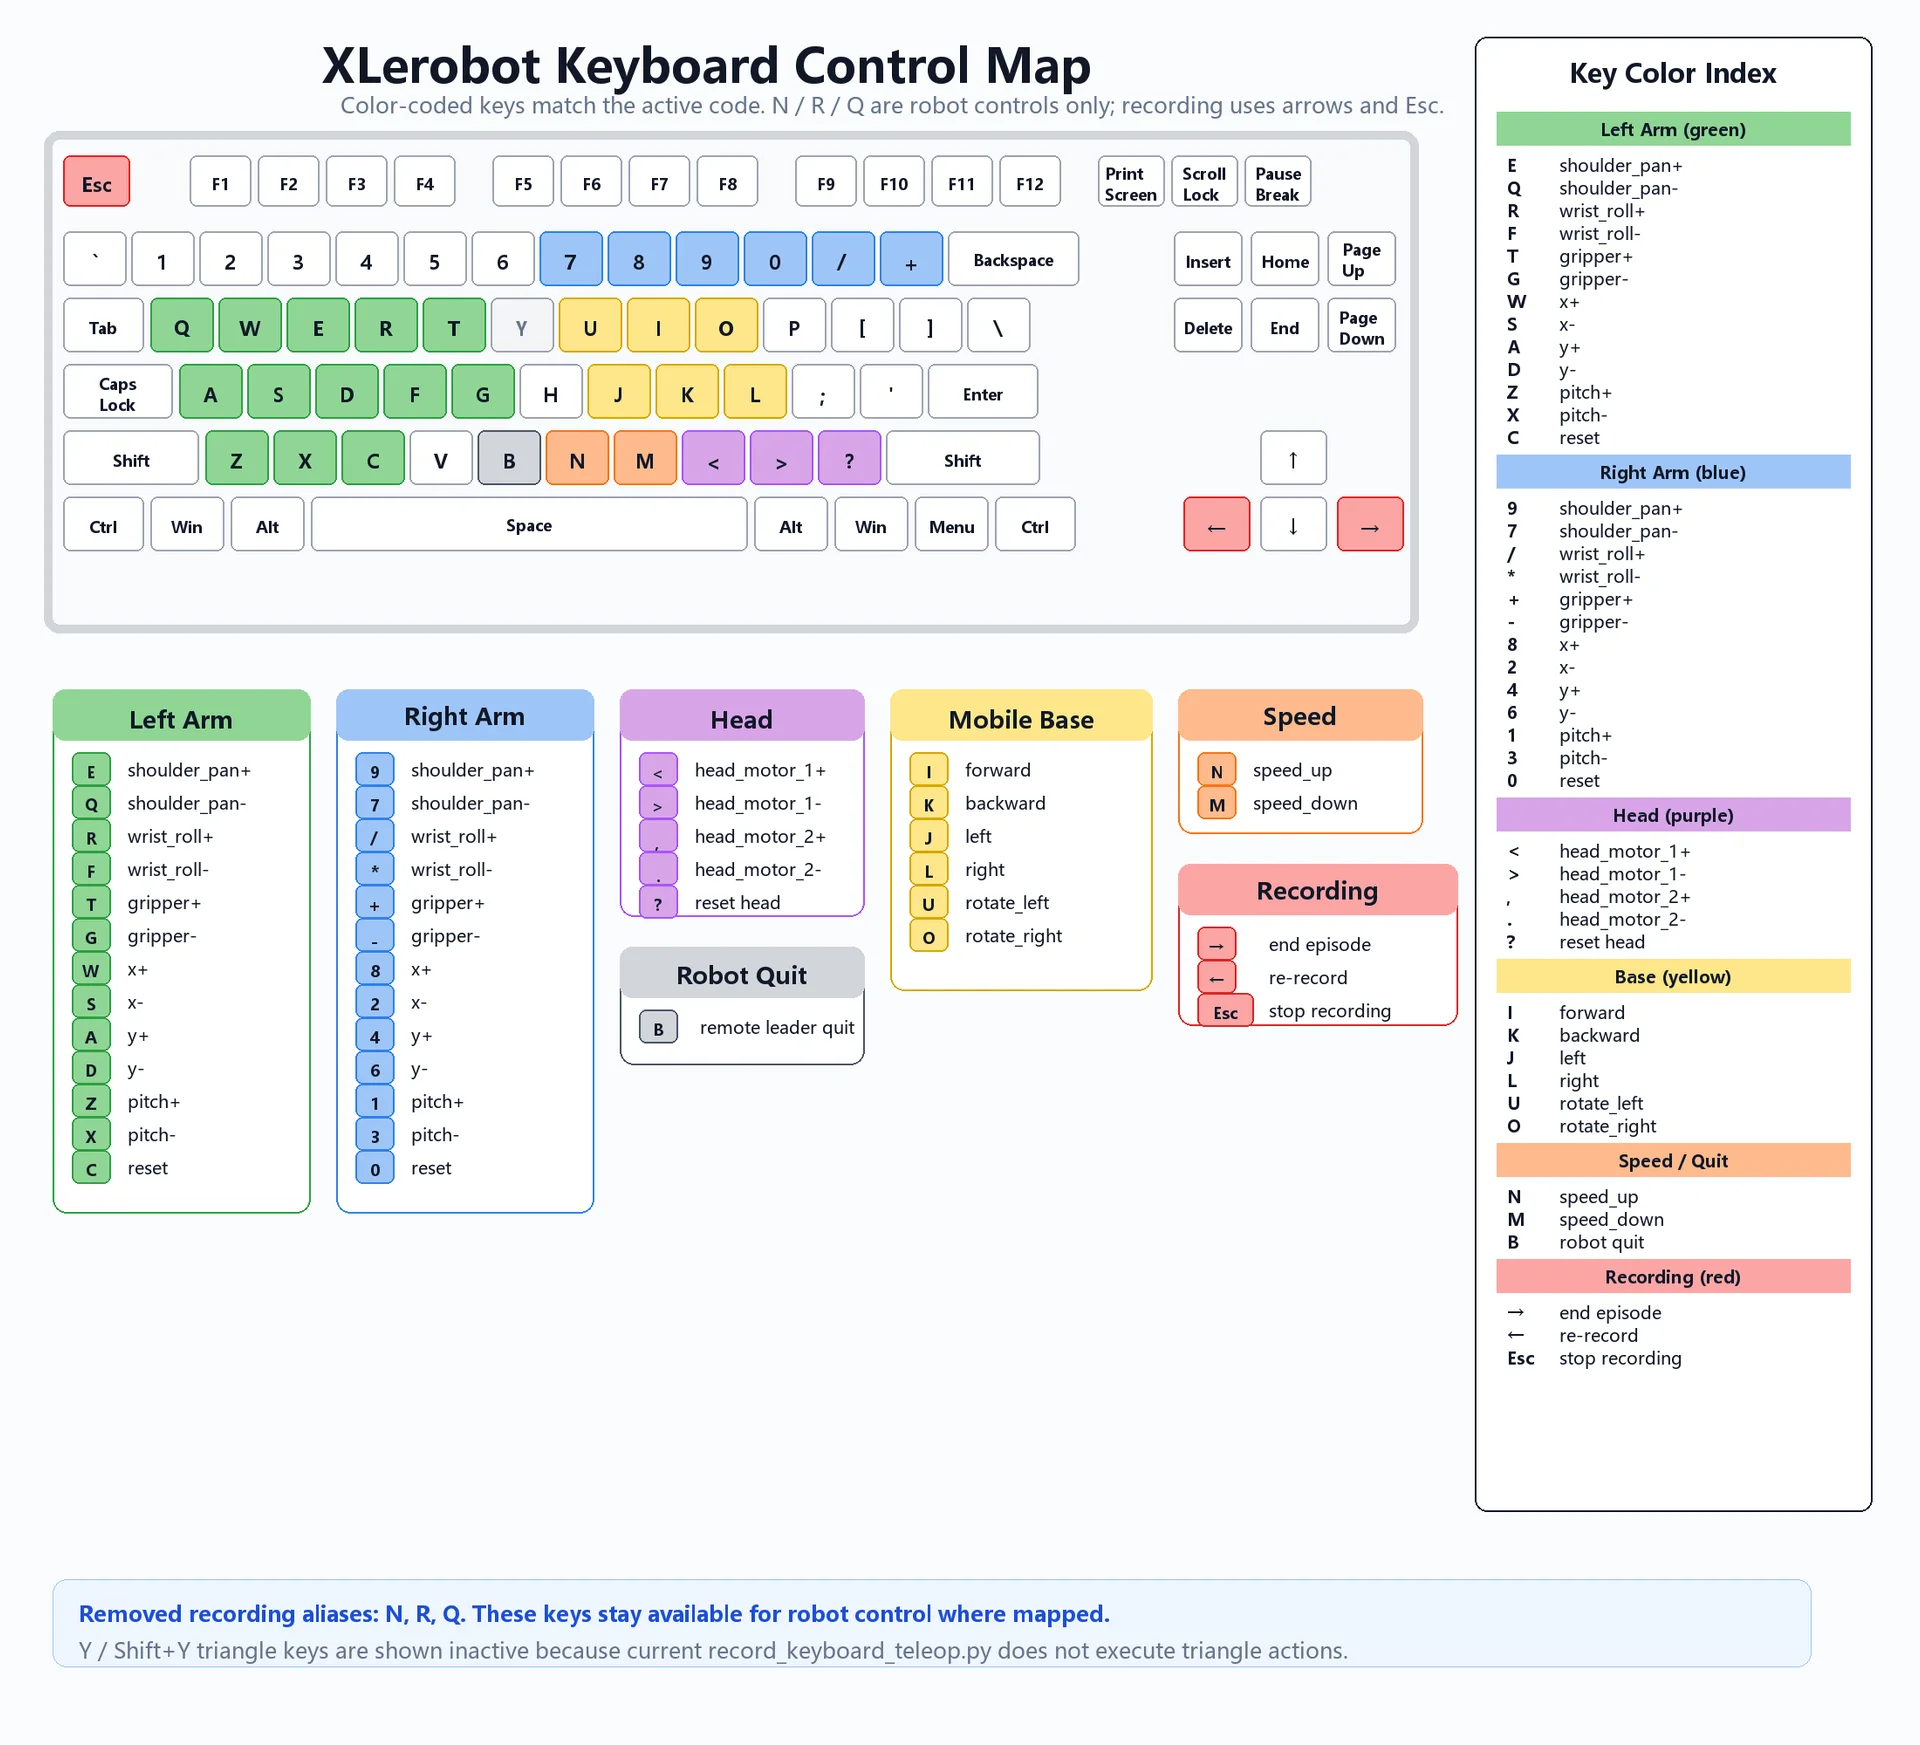
| 按键 | 功能 |
|---|---|
Q / E |
肩部水平旋转 - / + |
W / S |
末端 X 坐标 + / - |
A / D |
末端 Y 坐标 + / - |
Z / X |
俯仰 + / - |
R / F |
手腕旋转 + / - |
T / G |
夹爪 + / - |
C |
左臂复位 |
右臂控制
| 按键 | 功能 |
|---|---|
7 / 9 |
肩部水平旋转 - / + |
8 / 2 |
末端 X 坐标 + / - |
4 / 6 |
末端 Y 坐标 + / - |
1 / 3 |
俯仰 + / - |
* / / |
手腕旋转 - / + |
+ / - |
夹爪 + / - |
0 |
右臂复位 |
头部云台
| 按键 | 功能 |
|---|---|
< / > |
头部舵机 1 + / - |
, / . |
头部舵机 2 + / - |
? |
头部云台复位 |
<、> 和 ? 在英文键盘上通常需要配合 Shift 输入。
移动底盘
| 按键 | 功能 |
|---|---|
I / K |
前进 / 后退 |
J / L |
左移 / 右移 |
U / O |
左转 / 右转 |
速度控制
| 按键 | 功能 |
|---|---|
N |
加速 |
M |
减速 |
录制流程
| 按键 | 功能 |
|---|---|
Right Arrow |
提前结束当前 episode |
Left Arrow |
重录当前 episode |
Esc |
停止整个录制任务 |
Step 3: 运行远程双臂录制脚本
相比record_keyboard_teleop.py ,这个为远程双主臂+键盘控制底盘,需要在host端连接好xlerobot,远程端连接好两个主臂,然后进行数据采集。示例如下:
代码找标定文件的逻辑为:当前输入的--leader_id + "right" or "left" 。例如我当前输入的为“my_bi_so101_leader”,那么代码就会在calibration/teleoperators/so101_leader下找“my_bi_so101_leader_right.json”和“my_bi_so101_leader_left.json”,如果没有找到则会进入标定流程。
python record_remote_bi_so101_leader_keyboard.py \
  --robot_id=joyandai_xlerobot \
  --remote_ip=192.168.200.9 \
  --leader_id=my_bi_so101_leader \
  --left_leader_port=/dev/ttyACM1 \
  --right_leader_port=/dev/ttyACM0 \
  --num_episodes=50 \
  --fps=30 \
  --episode_time_s=300 \
  --reset_time_s=5 \
  --task_description="catch the block" \
  --repo_id=xlerobot/test \
  --display_data
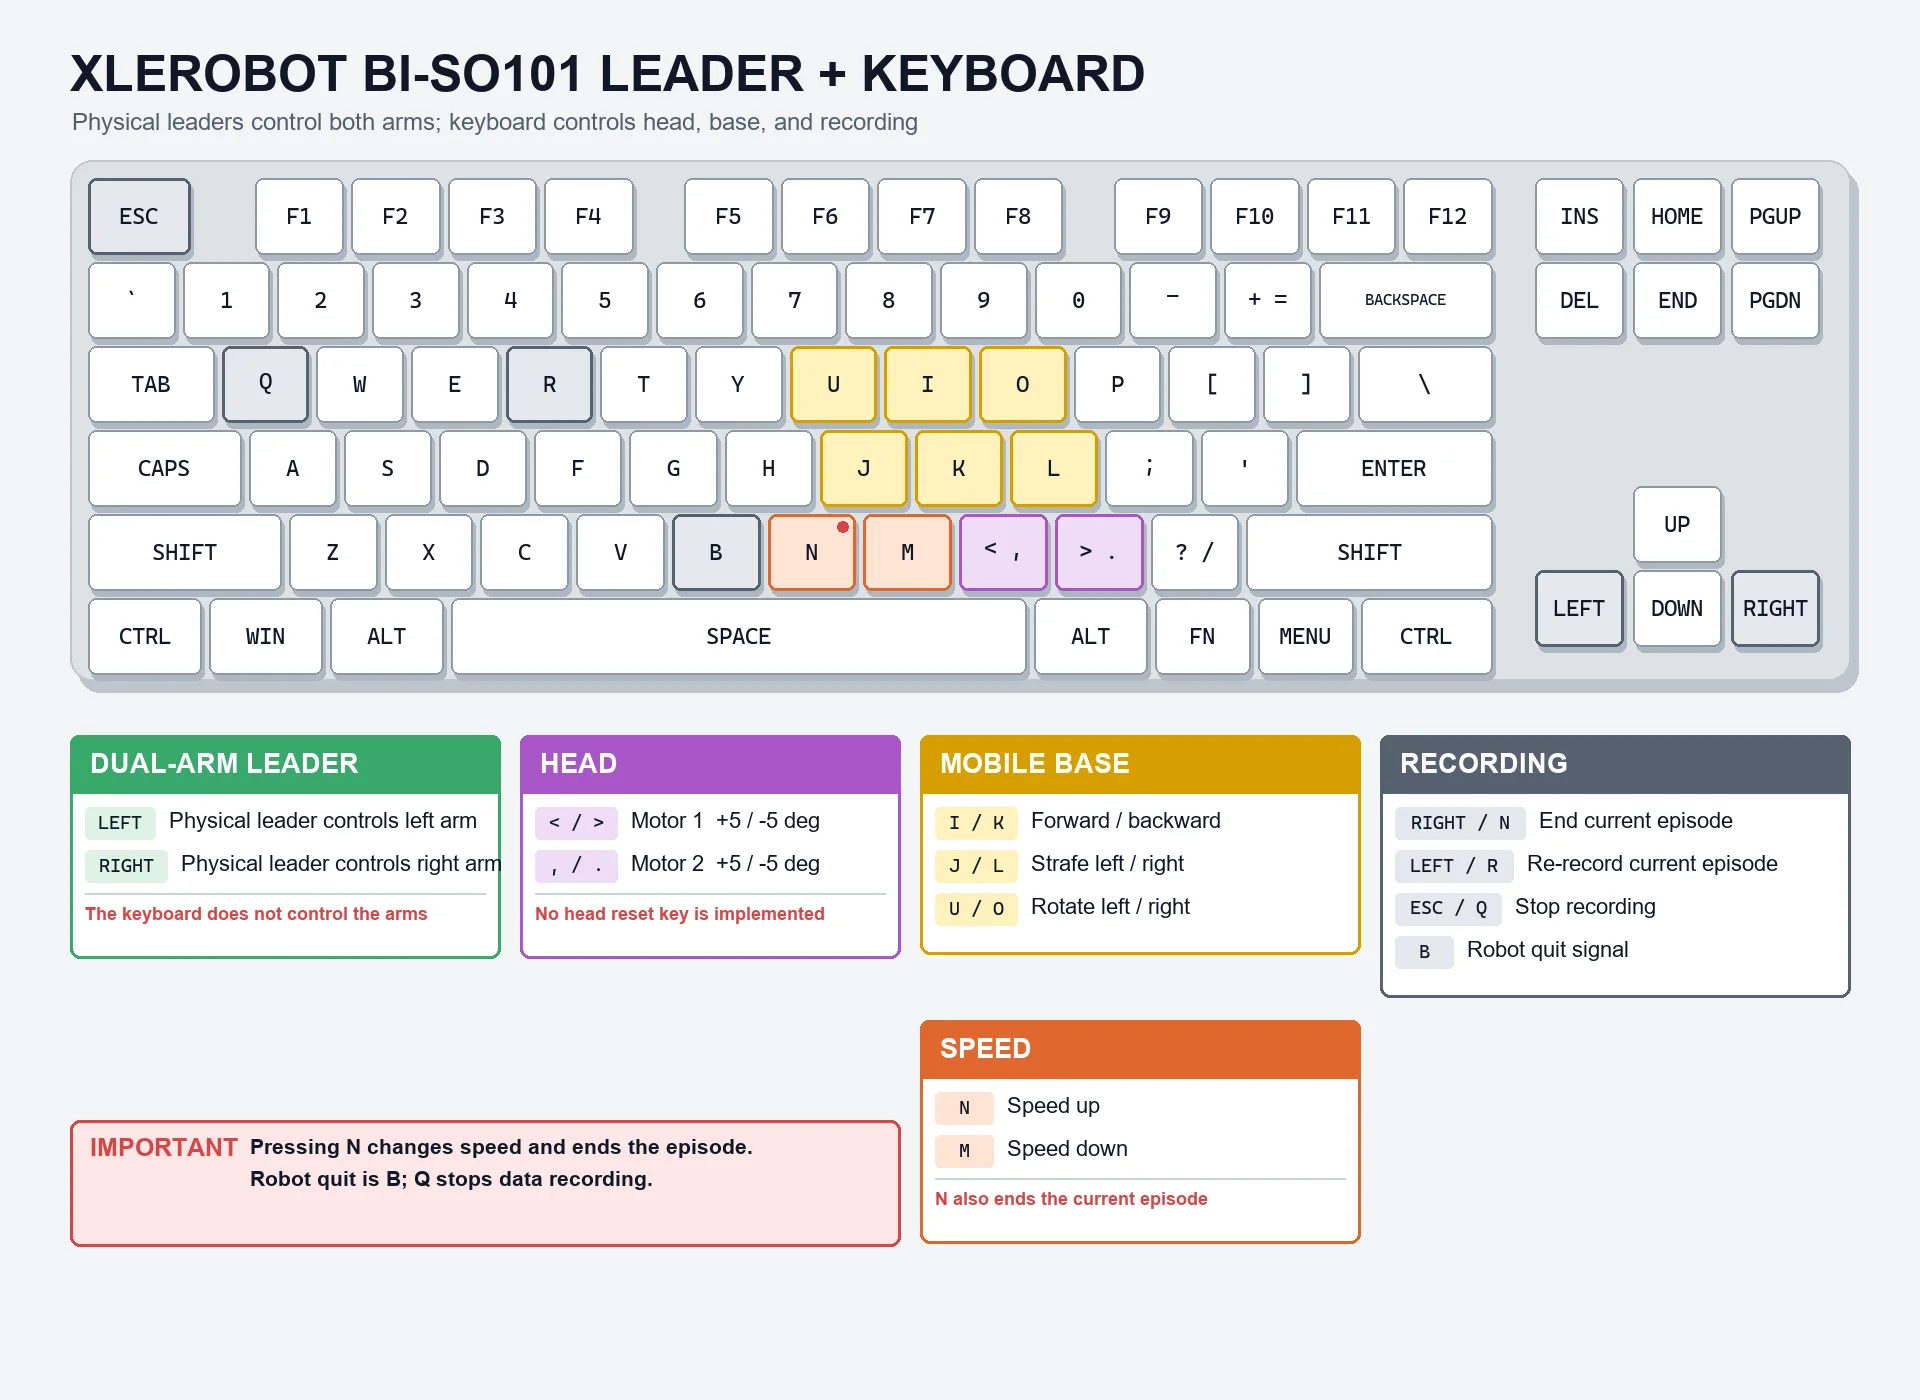
双臂:
| 控制设备 | 功能 |
|---|---|
| 左侧 SO-101 Leader | 示教左机械臂的 6 个关节 |
| 右侧 SO-101 Leader | 示教右机械臂的 6 个关节 |
该脚本不使用键盘控制双臂。
头部云台:
| 按键 | 功能 |
|---|---|
< / > |
头部舵机 1 +5° / -5° |
, / . |
头部舵机 2 +5° / -5° |
<和>需要配合Shift键输入。当前脚本没有头部云台归零键。
移动底盘:
| 按键 | 功能 |
|---|---|
I / K |
前进 / 后退 |
J / L |
左移 / 右移 |
U / O |
左转 / 右转 |
速度控制:
| 按键 | 功能 |
|---|---|
N |
加速 |
M |
减速 |
录制流程:
| 按键 | 功能 |
|---|---|
→ |
提前结束当前 episode |
← |
重录当前 episode |
Esc 或 Q |
停止整个录制任务 |
B |
触发机器人 quit 信号 |