
4.2 远程 Host/Client 遥操作
远程 Host/Client 遥操作
SSH 登录主控
| 树莓派 | Jetson Orin Nano/NX | |
|---|---|---|
| 用户名 | joyandai |
joyandai |
| 登录密码 | joyandai |
JoyandAI |
ssh joyandai@xxx.xxx.xxx.xxx
激活 conda 环境:
eval "$(~/miniconda3/bin/conda shell.bash hook)"
conda activate lerobot
cd ~/lerobot
修改 config_xlerobot.py
#进入到config_xlerobot.py下
cd /src/lerobot/robots/xlerobot
确认相机配置(left_wrist, right_wrist, head 相机对应的实际设备文件):
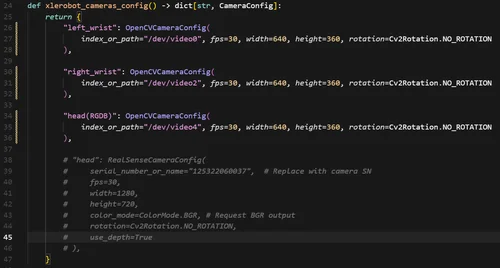
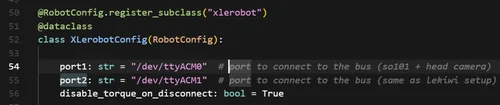
确认端口号(port1 对应 so101+头部相机的驱动板;port2 对应 so101+底盘的驱动板):
启动 host
危险
如果没有绑定id,可能会出现端口报错,或者摄像头端口不对应的问题
python -m lerobot.robots.xlerobot.xlerobot_host
刚开始启动时打印
WARNING:root:No command available和Command not received for more than 500 milliseconds是正常的。
电脑端配置
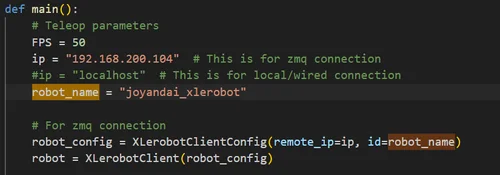
修改遥操作脚本中的配置,切换为 XLerobotClient 模式:

将 remote_ip 替换为机器人主控的实际 IP 地址:
运行遥操作
提示
注意:当前的robot_id 需要根据你的实际情况更改
cd ~/lerobot/examples/xlerobot
python 4_xlerobot_teleop_keyboard.py --robot_id=XLR25033