
2.4 Jetson Orin 环境
2.4 Jetson Orin 环境
XLeRobot 支持 Jetson Orin Nano/NX 作为高性能主控。
硬件安装
随 XLeRobot 发出的 Jetson Orin 已安装到铝合金散热壳中。
安装天线
| 步骤 | 图示 |
|---|---|
| 所需配件 | 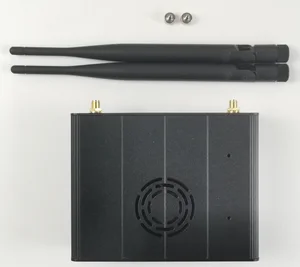 |
| 先把两根天线都拧在天线接口上,并调整折弯缺口朝上 | 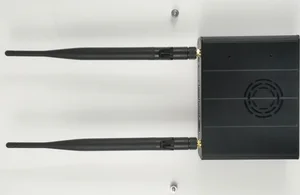 |
| 折弯天线朝上 | 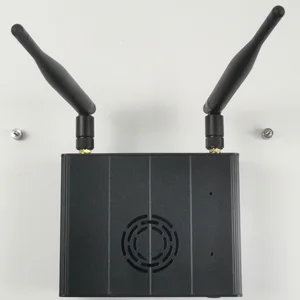 |
固定在推车第二层
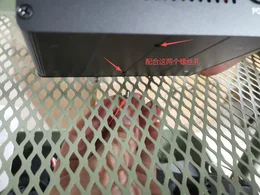
用底部这两颗螺丝将 Jetson Orin Nano 固定在推车第二层侧边:
| 底部固定螺丝 | 固定位置 |
|---|---|
 |
 |
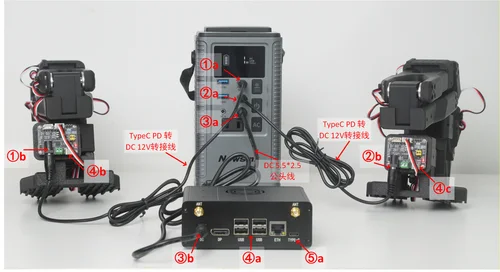
供电接线
绿联移动电池供电
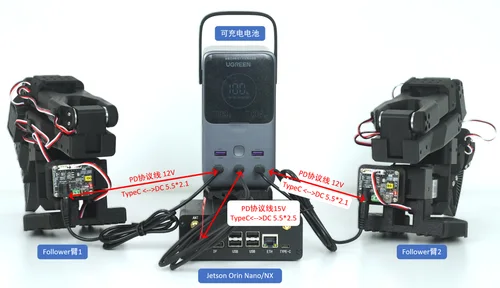
纽曼移动电池供电
| 配对关系 | 用途说明 | 连接线 |
|---|---|---|
| ①a ↔ ①b | Follower 臂供电 | TypeC PD 转 12V DC  |
| ③a ↔ ③b | Orin Nano 供电 | DC 5.5×2.5 公对公 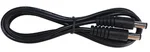 |
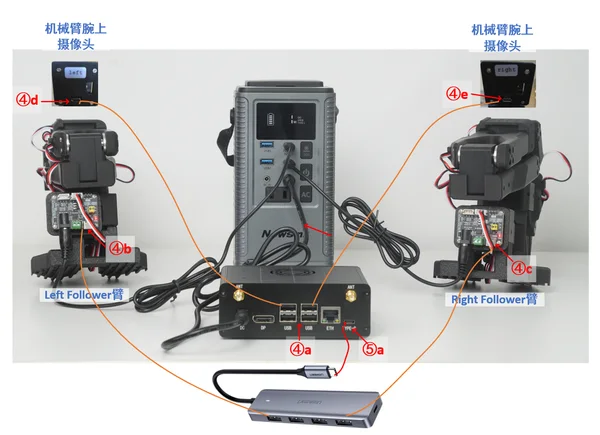
信号接线
启动登录
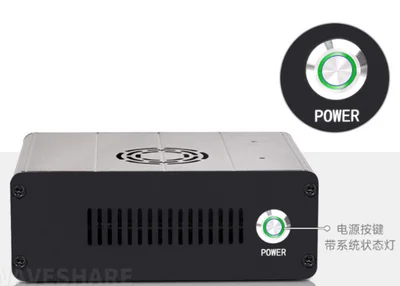
给 Jetson Orin 通电之后,按下前面板右侧的电源按钮,按钮 LED 变绿,则系统开始启动:
登录名(全小写):joyandai
登录密码(注意大小写):JoyandAI
Jetson Orin 内置的 SSD 已烧录系统并配置 Lerobot + XLeRobot 开发环境。
提示
在我们这里购买好的nano,无需烧录系统,打开就可以直接更新仓库代码进行使用
版本信息
Jetson 镜像已预装:
- torch 2.8.0
- torchcodec 0.6.0
- torchvision 0.23.0
- CUDA 12.6
⚠️ 请谨慎升级软件系统,有可能导致 PyTorch 和 CUDA 版本不匹配,从而无法使用 CUDA。
注释 PyTorch 约束
Jetson 的 PyTorch 已预装在系统中,需要注释掉 pyproject.toml 中的 torch 约束,避免 pip 覆盖系统版本:
cd ~/lerobot

# 编辑 pyproject.toml
# 找到 [project.optional-dependencies] 下的 torch 相关行,在前面加 # 注释掉
nano pyproject.toml
更新仓库
cd ~/lerobot
conda activate lerobot
git pull
git checkout feat/xlerobot # 切换到v0.4分支
pip install -e . # 重新更新一下依赖
验证 CUDA 可用
python -c "import torch; print('CUDA available:', torch.cuda.is_available()); print('CUDA version:', torch.version.cuda)"
如果
torch.cuda.is_available()返回False,请回到「版本信息」章节确认 CUDA 和 PyTorch 版本匹配。
远程登录 Jetson
注意,如果需要ssh远程连接,发起连接的设备与nano需要在同一网段下
linux: ssh joyandai@<jetson-ip>
macos: ssh joyandai@<jetson-ip>
windows: ssh joyandai@<jetson-ip>