
1.2 树莓派/Jetson、稳压模块和线束
树莓派/Jetson、稳压模块和线束
主控固定
- 树莓派 5:安装到树莓派盒中,固定在推车第二层
- Jetson Orin:已安装到铝合金散热壳中,用底部两颗螺丝固定在推车第二层侧边
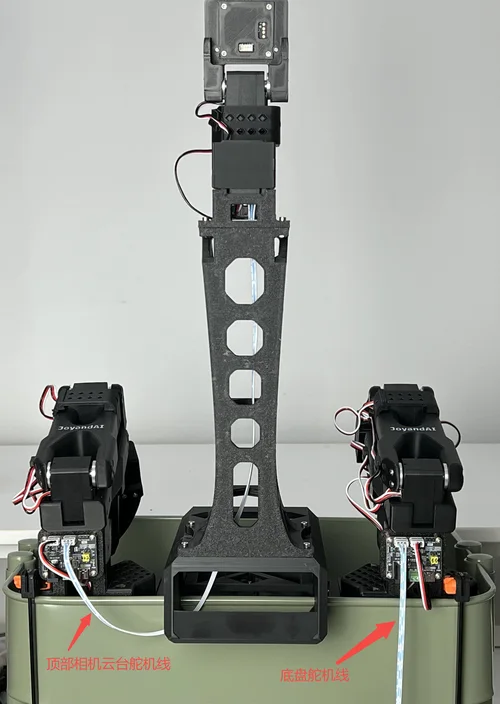
机械臂和底盘连线
底盘舵机线连接到右边 Follower 臂的舵机控制板上,相机云台舵机线连接到左边 Follower 臂上:
线材和配件
| 配件 | 图样 | 用途 |
|---|---|---|
| PD 双头 USB-TypeC 线 | 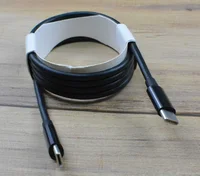 |
连接「电源 PD 输出口」与「树莓派供电口」,两个口无差别 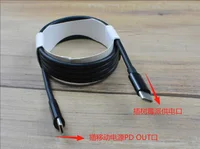 |
| USB TypeC-DC 线 | 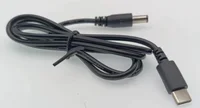 |
连接「电源 PD 输出口」与「舵机驱动板 DC 电源口」 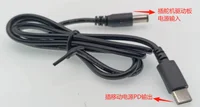 |
| USB TypeA-TypeC 线 | 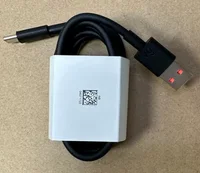 |
连接「舵机驱动板 USB TypeC 口」 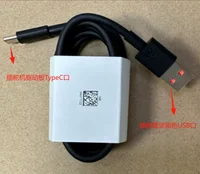 |
| 公对公 DC-DC 线 | 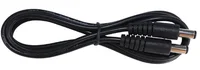 |
配合纽曼移动电源使用,一端接电池 DC OUT 口,另一端接 Follower 臂驱动板 DC 口 |
| 12V 稳压器 | 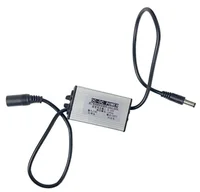 |
配合纽曼移动电源使用,将 DC OUT 电压稳压至 12V(Jetson Orin 宽压输入无需稳压模块) |
| 绿联电池 | 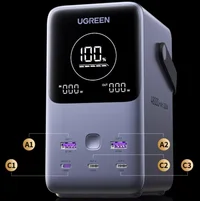 |
 ⚠️ 只接 OUT3/OUT4/OUT5,不要插 TypeA A1/A2 接口,否则影响 TypeC 口功率输出 |
| 纽曼移动电源(仅树莓派版) | 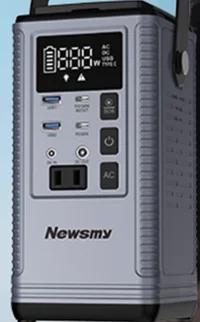 |
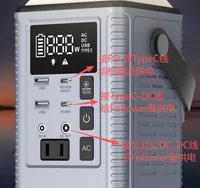 100W PD 口 → PD 双 TypeC 线给树莓派供电;30W PD 口 → TypeC 转 DC 线给 Follower 臂供电;DC OUT → 公对公 DC-DC 线 + 稳压模块给另一 Follower 臂供电 |
| 手眼相机 | 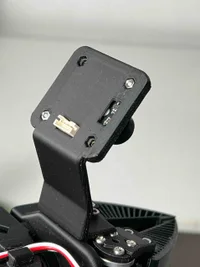 |
每个 Follower 臂搭配一个 |
| 头部相机 | 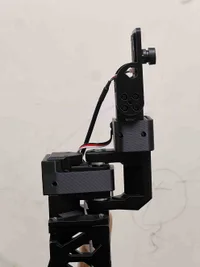 |
头部相机舵机 ID 从下往上分别是 7、8,程序可控制相机朝向 |
插线顺序
⚠️ USB TypeC 连接设备顺序:
- 先连 Follower 臂
- 再连树莓派
一定要先连机械臂! 否则后续插机械臂时电流电压波动会导致树莓派挂起。
供电接线
移动电池供电
| 配对关系 | 用途 | 连接线 |
|---|---|---|
| ①a ↔ ①b | Follower 双臂供电 | TypeC PD 转 12V DC 连接线 |
| ②a ↔ ②b | Leader 臂供电(如需) | TypeC PD 转 12V DC 连接线 |
| ③a ↔ ③b | 主控供电 | DC 5.5×2.5 公对公连接线 |
仅搭配纽曼电池时需用稳压模块。绿联电池直接用 PD TypeC 转 DC 线即可。Jetson Orin Nano 是宽压输入,不需要稳压模块。
信号接线
| 配对 | 用途 | 连接线 |
|---|---|---|
| 主控 USB ↔ 左臂 USB | 左 Follower 臂通信 | USB TypeA-TypeC |
| 主控 USB ↔ 右臂 USB | 右 Follower 臂通信 | USB TypeA-TypeC |
| 主控 USB ↔ 相机 1/2/3 | 手眼相机信号 | USB TypeA-TypeC 3.0 |
💡 建议记录每个 USB 设备的物理端口和对应的
/dev/ttyACM*编号,方便后续配置。
上电检查
通电后确认:
- 主控正常启动(树莓派绿灯 / Jetson 电源按钮变绿)
- USB 相机可识别(
lerobot-find-cameras) - 舵机控制板可识别(
ls /dev/ttyACM*)