
4.3 本地双臂遥操作
本地双臂遥操作
如果你购买了双主+双从可以使用以下的指令,注意需要对应好主臂的标定文件id
如果没有购买主臂则跳到下方开始键盘控制
下面指令为绑定好端口的示例:
提示
注意:当前的robot.port 和tele.id 都需要根据你的实际情况更改
lerobot-teleoperate \
  --robot.type=xlerobot --robot.id=joyandai_xlerobot \
  --robot.port1=/dev/xlerobot_follower_left --robot.port2=/dev/xlerobot_follower_right \
  --teleop.type=xlerobot_leader \
  --teleop.left_id=R07252710 --teleop.left_arm_port=/dev/xlerobot_leader_left \
  --teleop.right_id=R07254799 --teleop.right_arm_port=/dev/xlerobot_leader_right
也可以使用键盘控制脚本:
需要按照4.2章节把ip改为localhost
cd ~/lerobot/examples/xlerobot
python 4_xlerobot_teleop_keyboard.py --robot_id=joyandai_xlerobot
双臂键盘控制键表
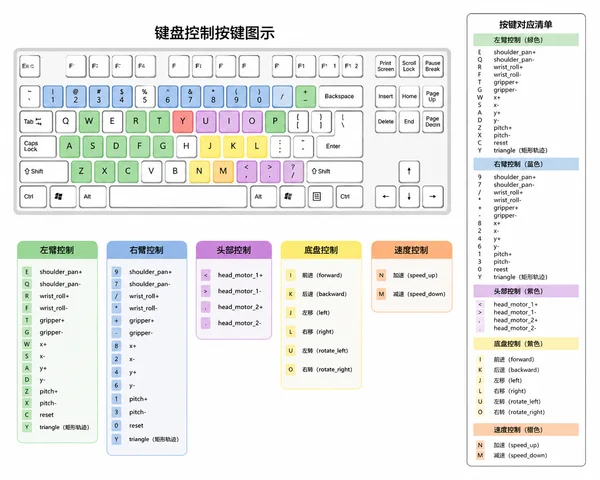
左臂:
| 按键 | 功能 |
|---|---|
| Q / E | 肩部旋转 - / + |
| W / S | 末端 X 坐标 |
| A / D | 末端 Y 坐标 |
| Z / X | 俯仰 - / + |
| R / F | 手腕旋转 - / + |
| T / G | 夹爪 - / + |
| C | 复位 |
右臂:
| 按键 | 功能 |
|---|---|
| 7 / 9 | 肩部旋转 - / + |
| 8 / 2 | 末端 X 坐标 |
| 4 / 6 | 末端 Y 坐标 |
| 1 / 3 | 俯仰 - / + |
| * / / | 手腕旋转 - / + |
| + / - | 夹爪 + / - |
| 0 | 复位 |
头部云台:
| 按键 | 功能 |
|---|---|
| < / > | 头部舵机 1 - / + |
| , / . | 头部舵机 2 - / + |