3.1 XLeRobot 双臂标定
XLeRobot 双臂标定
成品我们已经标定好了,可以跳过此章节,若后续出现follower、leader不对应的问题,需要重新标定。
📥 标定参数文件下载:点击下载 XLeRobot 标定参数文件
标定文件在以下文件夹:
.cache/huggingface/lerobot/calibration/robot/xlerobot/
编号原理
舵机出厂时 ID 均为 1。由于总线通信依赖唯一 ID 区分各关节,请勿一开始就全部串联——否则全部是 1 号,无法区分。
需逐个编号:一次只连一个舵机,从末端(6 号夹爪)开始到 1 号底座结束。编号完成后再将所有舵机串联。
查找端口号
编号前需先查找舵机驱动板的端口号:
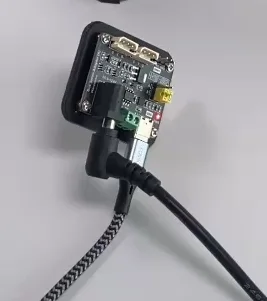
💡 请使用下方命令块,切换到对应操作系统标签查看正确指令:
- 查找端口:扫描串口设备,macOS/Windows 直接运行
lerobot-find-port,Linux 需额外chmod- Follower 臂编号:给 Follower 臂舵机逐个写入 ID
- Leader 臂编号:给 Leader 臂舵机逐个写入 ID
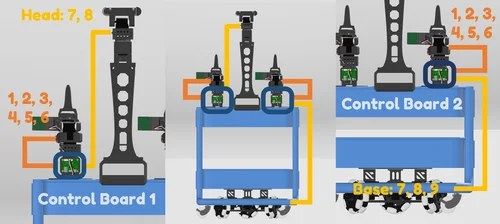
朝向机器人前方:
| 位置 | 舵机编号 |
|---|---|
| 左侧机械臂 | 1, 2, 3, 4, 5, 6(与 SO-ARM101 一样) |
| 头部相机云台 | 7, 8 |
| 右侧机械臂 | 1, 2, 3, 4, 5, 6(与 SO-ARM101 一样) |
| LeKiWi 底盘 | 7, 8, 9 |
标定命令
XLeRobot 标定保存逻辑:左、右机械臂标定在同一个文件中(与 LeRobot 一只机械臂一个文件不同)。
💡 请使用下方“XLeRobot 双臂标定”命令块,切换到对应操作系统标签查看和复制正确命令。
port1为左臂端口,port2为右臂端口,请根据实物修改(先运行lerobot-find-port确认)。
⚠️ 标定前确保机械臂运动范围内无障碍物,先低速确认方向正确。成品用户如已收到标定参数文件,可直接应用,跳过标定操作。
tips:Linux下快速查看端口:ls /dev/ttyACM*
成品我们已经绑定好对应id,端口号不会随着hub插拔而改变,查看绑定好的端口ls /dev/so101*
XLeRobot 双臂标定
linux: lerobot-calibrate \
    --robot.type=xlerobot --robot.id=joyandai_xlerobot \
    --robot.port1=/dev/so101_follower_left \
    --robot.port2=/dev/so101_follower_right
macos: lerobot-calibrate \
    --robot.type=xlerobot --robot.id=joyandai_xlerobot \
    --robot.port1=/dev/tty.usbmodem58760431541 \
    --robot.port2=/dev/tty.usbmodem58760431551
windows: lerobot-calibrate `
    --robot.type=xlerobot --robot.id=joyandai_xlerobot `
    --robot.port1=COM3 `
    --robot.port2=COM4
单臂如何标定
- 运行标定命令后,先提示 Middle Position:将机械臂摆为中位姿态(动爪朝上,固定爪朝下),按回车
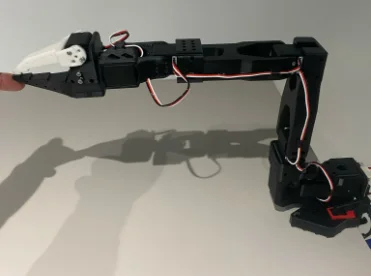
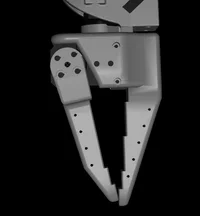
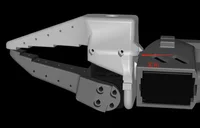
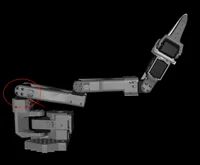
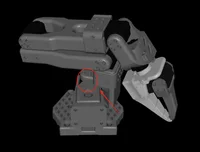
- 然后逐个关节旋转到最大和最小限位:
| 关节 | 最小限位 | 最大限位 |
|---|---|---|
| 6号(夹爪) | 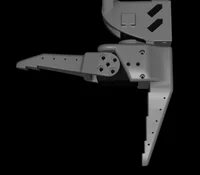 |
 |
| 5号(腕部) | 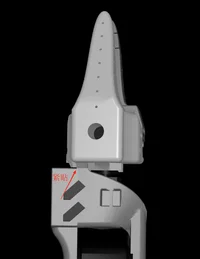 |
 |
| 4号(小臂) | 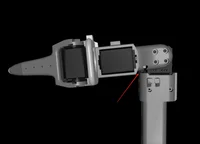 |
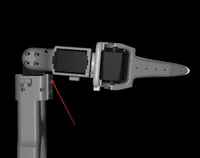 |
| 3号(大臂) | 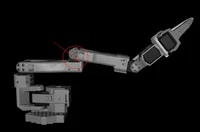 |
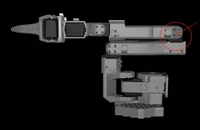 |
| 2号(肩部) | 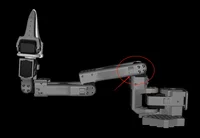 |
 |
| 1号(底座) | 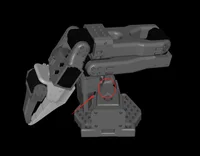 |
 |
头部舵机同理,只需要把两个关节挪动到最大和最小限位即可
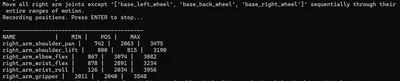
出现以下文字时,标定左臂和头部关节:


出现以下文字时,标定右臂: