
3.3 标定LeKiWi
标定 LeKiWi Follower 臂
标定是让神经网络在不同机器人之间迁移的关键步骤。
轮子舵机(ID 7-9)不需要标定,只标定机械臂部分。
成品已标定好,可以跳过此章节。
📥 标定参数文件下载:点击下载 LeKiWi 标定参数文件
Follower 臂标定(树莓派端)
确保 Follower 臂连接到树莓派,通过 SSH 执行:
lerobot-calibrate \
    --robot.type=lekiwi \
    --robot.id=my_awesome_kiwi
标定步骤
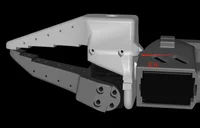
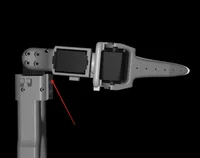
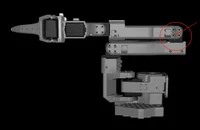
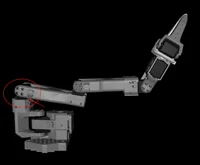
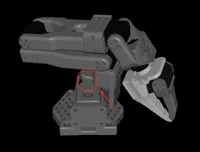
首先确保 Follower 臂与底盘 3 个电机是相连的。运行命令后,先来到 Middle Position,然后各关节依次转动到最大/最小限位。
Middle Position 中位姿态:
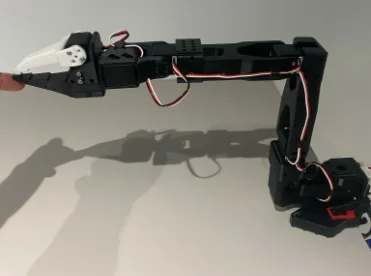
各关节限位:
| 关节 | 最大张开角度 | 最小张开角度 |
|---|---|---|
| 6 号(夹爪) | 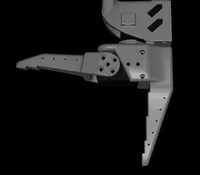 |
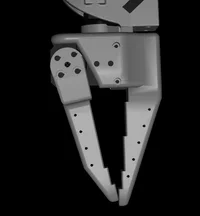 |
| 5 号(腕部) | 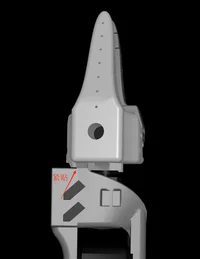 |
 |
| 4 号(小臂) | 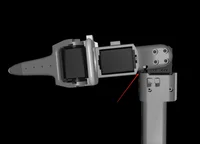 |
 |
| 3 号(大臂) | 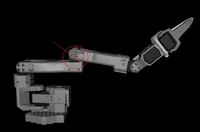 |
 |
| 2 号(肩部) | 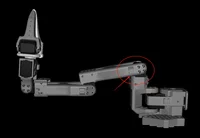 |
 |
| 1 号(底座) | 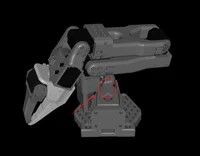 |
 |
标定完成后,参数文件自动保存。
Leader 臂标定(桌面端)
lerobot-calibrate \
    --teleop.type=so100_leader \
    --teleop.port=/dev/tty.usbmodem58760431551 \
    --teleop.id=my_awesome_leader_arm
Leader 和 Follower 的标定文件保存路径:
- Linux / macOS:
~/.cache/huggingface/lerobot/
按 robot id 命名。
机器人端标定
linux: lerobot-calibrate --robot.type=lekiwi --robot.port=/dev/ttyACM0
macos: lerobot-calibrate --robot.type=lekiwi --robot.port=/dev/cu.usbmodem1101
windows: lerobot-calibrate --robot.type=lekiwi --robot.port=COM3