
3.1 配置树莓派端口
查找 USB 端口
LeKiWi 只使用一块舵机控制板,同时连接机械臂舵机(ID 1-6)和底盘轮子舵机(ID 7-9)。
查找端口
lerobot-find-port
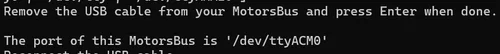
运行后会提示你拔插 USB 线来识别对应端口。
示例输出(表示被拔掉的端口号为 /dev/ttyACM0):
Linux 端口权限
Linux 用户需要授予 USB 端口访问权限:
sudo chmod 666 /dev/ttyACM0
sudo chmod 666 /dev/ttyACM1
每次重新插拔 USB 后可能需要重新执行。建议配置 udev 规则实现自动授权。
网络连通性检查
从桌面端确认树莓派可达:
ping <树莓派IP地址>
如果 ping 不通,检查树莓派是否和桌面端在同一局域网。
查找串口
linux: lerobot-find-port
sudo chmod +666 /dev/ttyACM*
macos: lerobot-find-port
windows: lerobot-find-port