
1.1 组装移动底盘
组装移动底盘
LeKiWi 的硬件组装分为机械臂和底盘两部分。
SO101 机械臂组装
首先组装两个 SO101 臂——一个用于移动底盘(Follower),一个用于遥操作(Leader)。组装 SO101 臂的详细步骤见SO101 组装文档
移动底盘组装
底盘组装顺序及各部件的螺钉指引如下。参考 LeKiWi 官方组装指南。
组装步骤
| 序号 | 部件 | 示意图 |
|---|---|---|
| 1 | 固定舵机 | 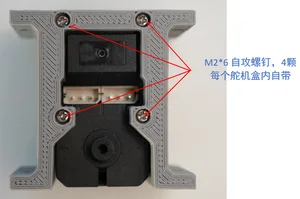 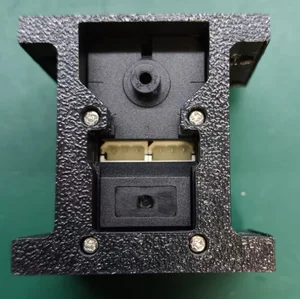 |
| 2 | 舵机固定支架 | 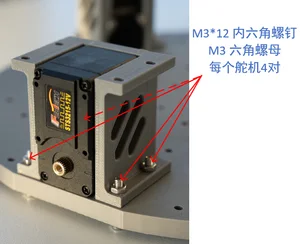 |
| 3 | 安装舵机主舵盘 | 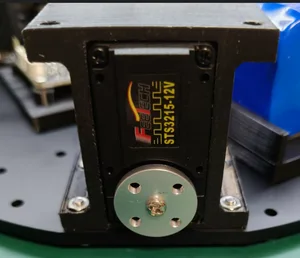 |
| 4 | 联轴器 → 轮毂 | 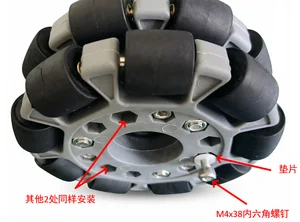 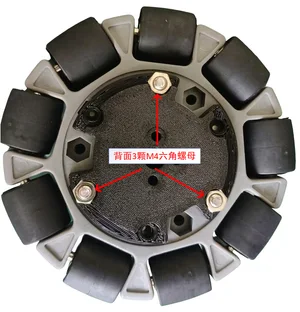 |
| 5 | 联轴器 → 舵机主舵盘 | 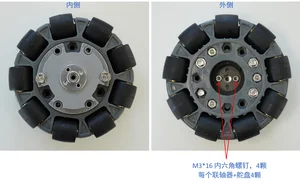 |
| 6 | 舵机控制板 + 电池盒 | 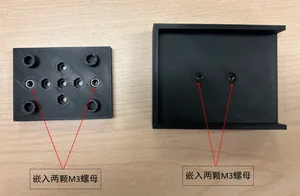 |
| 7 | 固定舵机控制板、电池盒 | 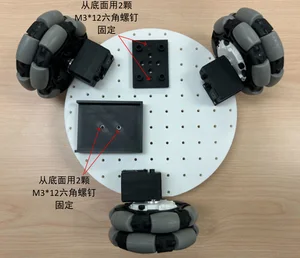 |
| 8 | 电池盒贴 3M 胶 | 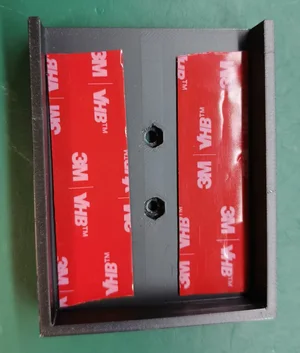 |
| 9 | 铜螺柱先从底面固定 | — |
| 10 | 接线 | 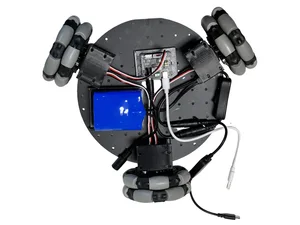 |
| 11 | 摄像头支架 — 先预埋一颗 M3 螺母 | 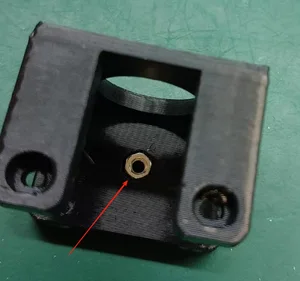 |
| 12 | USB 相机卡到支架里 | 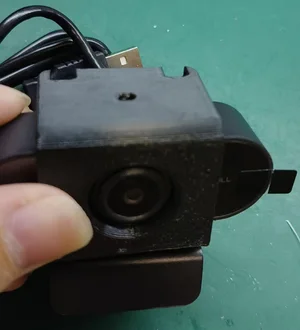 |
| 13 | 用 2 颗 M3×40 螺钉从底部插入卡住相机背壳 | 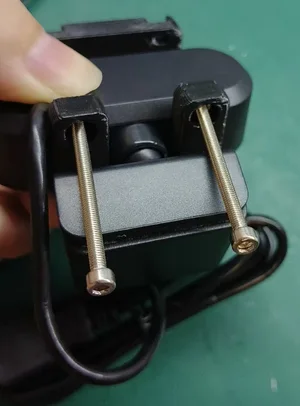 |
| 14 | 支架顶部用 2 颗 M3 螺母固定 M3×40 螺钉 | — |
| 15 | 盖上顶板前,先将上部 Follower 臂 1 号舵机的另一根线拉下,插入底盘舵机控制板上的另一个串口 | 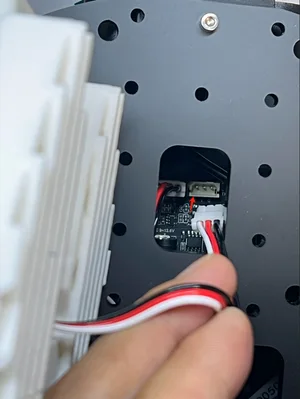 |
| 16 | 加上顶板后用 M3×10 螺钉固定铜螺柱 | — |
未接线状态:
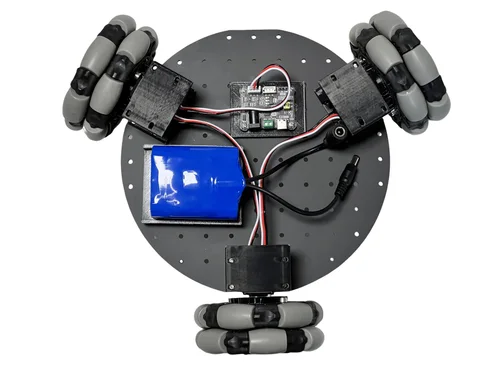
接线之后的状态:
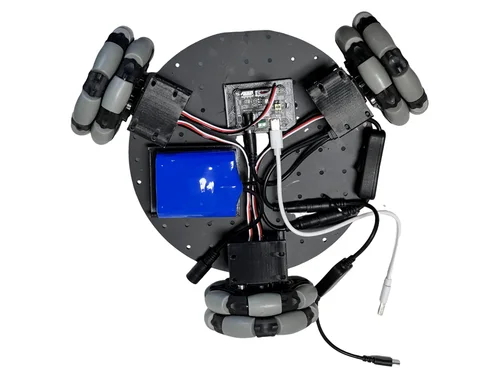
⚠️ 顶板安装前务必预留 Follower 臂的 USB 和电源线材通道,否则装好顶板后线材会被压住。
⚠️ XLeRobot 版本底盘不用安装电池盒,按文档备注处理。