1.2 硬件组装
1.2 硬件组装
已购买成品的用户可以跳过组装步骤,直接检查运输后螺丝和线材状态。
1.2.1 打印件处理
如果发现打印件有未处理干净的小支撑,用小刀刮干净,确保舵机安装无卡顿。
1.2.2 单臂安装顺序
提示
注意主从臂之间的舵机减速比关系
Leader 与 Follower 舵机配置
| 版本 | 关节 | Leader(统一 7.4V) | Follower |
|---|---|---|---|
| 7.4V 标准版 | 1号 | STS3215-C044(减速比 1:191) | STS3215-C001(减速比 1:345) |
| 2号 | STS3215-C001(减速比 1:345) | STS3215-C001(减速比 1:345) | |
| 3号 | STS3215-C044(减速比 1:191) | STS3215-C001(减速比 1:345) | |
| 4号 | STS3215-C046(减速比 1:147) | STS3215-C001(减速比 1:345) | |
| 5号 | STS3215-C046(减速比 1:147) | STS3215-C001(减速比 1:345) | |
| 6号 | STS3215-C046(减速比 1:147) | STS3215-C001(减速比 1:345) | |
| 12V 大扭矩版 | 全部 | 6× STS3215-C018(12V,减速比 1:345) | — |
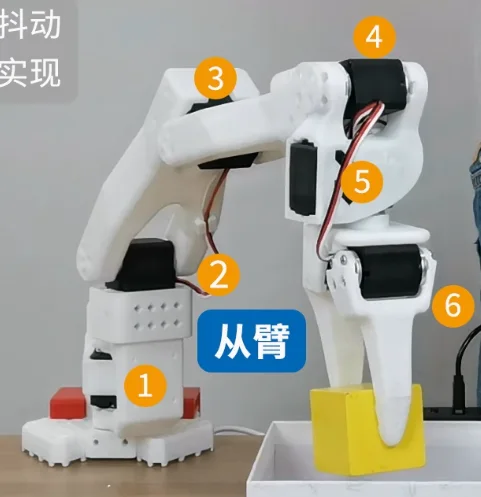
从底部到末端:底座 1 号 → 肩部旋转部件 2 号 → 大臂 3 号 → 小臂 4 号 → 腕部 5 号 → 夹爪 6 号
舵机位置对应关系:
| 舵机编号 | 对应关节 | 说明 |
|---|---|---|
| 1 号舵机 | 底座旋转关节 | 控制整臂水平旋转 |
| 2 号舵机 | 肩部旋转关节 | 控制大臂俯仰 |
| 3 号舵机 | 大臂关节 | 控制小臂俯仰 |
| 4 号舵机 | 小臂关节 | 控制腕部俯仰 |
| 5 号舵机 | 腕部关节 | 控制末端旋转 |
| 6 号舵机 | 夹爪 | 控制夹爪开合 |
1.2.3 关键安装注意事项
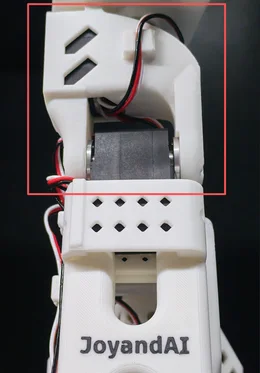
关节安装方向:特别注意腕部关节的安装方向,涉及物理限位和夹爪的朝向。
| 腕部关节安装方向 | 固定爪预埋螺母 |
|---|---|
 |
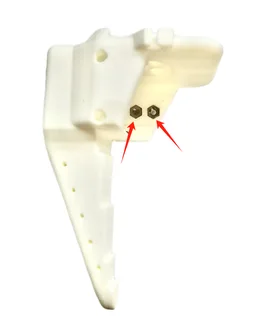 |
预埋螺母:固定爪安装 6 号舵机前,强烈建议先预埋两颗 M3 螺母,避免后续安装相机支架时再拆开。
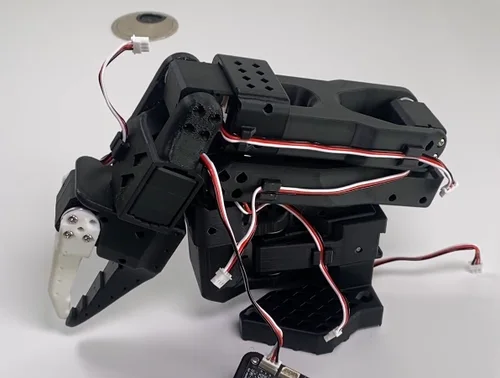
舵机接线:组装完成后暂时每个舵机只连一根线预留出来,不串联。等编号完成后再全部连接起来(成品用户已编号,跳过此步)。
1.2.4 固定到桌面
准备:
- 排插,至少 2 个两插孔(含电脑则至少 3 插孔)
- 平整桌面,边缘厚度不超过 5cm
安装方式:
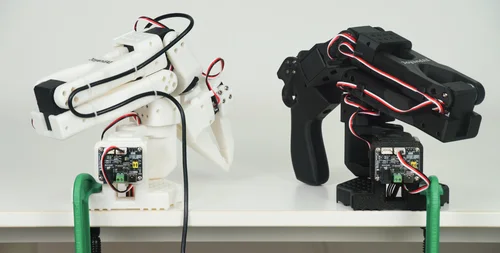
- 用 G 字夹将底座夹在桌面边缘,两边各夹一个确保稳固
- Leader 臂和 Follower 臂建议相隔 50cm 以上,避免相互干扰
- 也可用底座上的 4 个 M4 螺栓孔位螺丝固定
1.2.5 电路连接
- Leader/Follower 舵机分别连接对应控制板
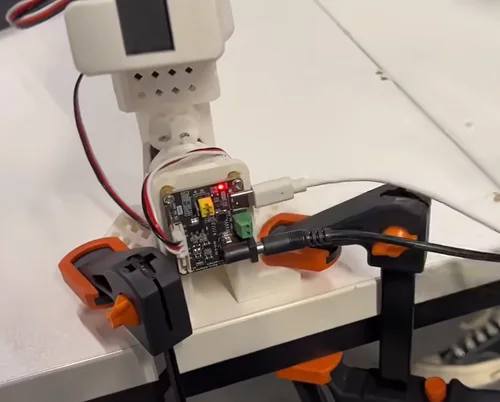
- 黑色 USB 线 → 黑色臂,白色 USB 线 → 白色臂(便于区分)
- USB 线的 Type-C 端插入控制板,USB-A 端连接电脑(可通过 USB Hub)
- 5V电源连上黑色机械臂,12V电源连上白色机械臂
⚠️ 上电检查:通电后确认供电极性正确、没有异常发热、USB 线不会被拉扯。区分 7.4V 和 12V 电源适配器,在输出端贴标签。
组装动画演示