1.1 硬件介绍
1.1 硬件介绍
系统构成
SO-ARM101 采用主从架构(Leader-Follower):
- Leader 臂(主臂/示教臂):由人手动操作,用于录制动作轨迹。统一使用 7.4V 舵机,不同关节使用不同减速比以降低示教阻力
- Follower 臂(从臂/执行臂):复现 Leader 的动作。分 7.4V 标准扭矩版和 12V 大扭矩版
必购部件
| 部件 | 数量 | 备注 |
|---|---|---|
| 飞特 STS3215 舵机 | 12 个 | Leader/Follower 各 6 个 |
| 舵机控制适配板 | 2 块 | Leader/Follower 各 1 块 |
| 3D 打印结构件 | 1 套 | 也可自行打印 |
| 广角摄像头 | 2 个 | 分辨率 ≥ 720P |
Leader 与 Follower 舵机配置
| 版本 | 关节 | Leader(统一 7.4V) | Follower |
|---|---|---|---|
| 7.4V 标准版 | 1号 | STS3215-C044(减速比 1:191) | STS3215-C001(减速比 1:345) |
| 2号 | STS3215-C001(减速比 1:345) | STS3215-C001(减速比 1:345) | |
| 3号 | STS3215-C044(减速比 1:191) | STS3215-C001(减速比 1:345) | |
| 4号 | STS3215-C046(减速比 1:147) | STS3215-C001(减速比 1:345) | |
| 5号 | STS3215-C046(减速比 1:147) | STS3215-C001(减速比 1:345) | |
| 6号 | STS3215-C046(减速比 1:147) | STS3215-C001(减速比 1:345) | |
| 12V 大扭矩版 | 全部 | 6× STS3215-C018(12V,减速比 1:345) | — |
⚠️ Leader 臂接 5V 2A 或者 7.5V 2A 电源;Follower 臂 12V 版本务必用对应 12V 电源,插错会烧坏舵机!
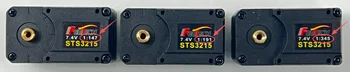
减速比识别
减速比印在舵机外壳上,安装前请核对。
可选工具
- 十字螺丝刀(4mm 用于 M3 机牙螺丝,3mm 用于 M2 自攻螺丝)
- 锉刀(打磨打印件毛刺)
- 硅胶刮刀/硅胶棒(辅助副舵盘对位)
- G 字夹 ×2(用于将底座固定在桌面边缘)