
3.1 舵机编号
3.1 舵机编号
⚠️ 成品用户请跳过此节:出厂前舵机已编号,新手千万不要再执行编号操作!
编号原理
舵机出厂时 ID 均为 1。由于总线通信依赖唯一 ID 区分各关节,请勿一开始就全部串联——否则全部是 1 号,无法区分。
需逐个编号:一次只连一个舵机,从末端(6 号夹爪)开始到 1 号底座结束。编号完成后再将所有舵机串联。
查找端口号
编号前需先查找舵机驱动板的端口号:
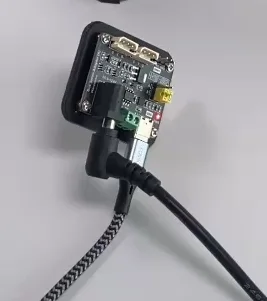
💡 请使用下方命令块,切换到对应操作系统标签查看正确指令:
- 查找端口:扫描串口设备,macOS/Windows 直接运行
lerobot-find-port,Linux 需额外chmod- Follower 臂编号:给 Follower 臂舵机逐个写入 ID
- Leader 臂编号:给 Leader 臂舵机逐个写入 ID
编号步骤
执行编号脚本后,按以下步骤逐个操作。一次只连接一个舵机,从末端(6 号夹爪)开始到底座(1 号):
| 步骤 | 接线 | 图示 |
|---|---|---|
| 6 号舵机编号 | 驱动板只接 6 号关节的舵机 | 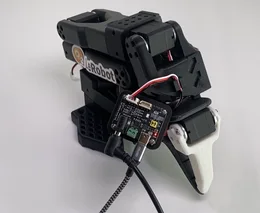 |
| 5 号舵机编号 | 驱动板只接 5 号关节的舵机 | 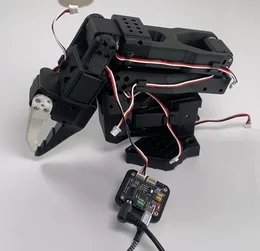 |
| 4 号舵机编号 | 驱动板只接 4 号关节的舵机 | 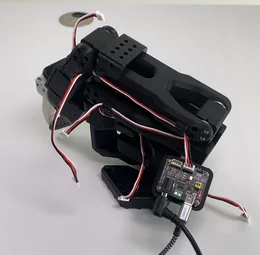 |
| 3 号舵机编号 | 驱动板只接 3 号关节的舵机 | 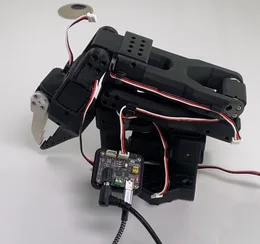 |
| 2 号舵机编号 | 驱动板只接 2 号关节的舵机 | 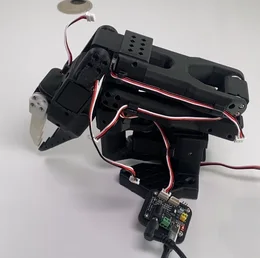 |
| 1 号舵机编号 | 驱动板只接 1 号关节的舵机 | 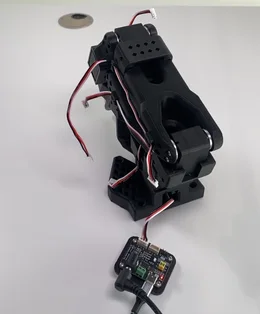 |
编号完成后,将所有舵机从末端到底座串联起来。
使用 Feetech Debug (FD.exe) 软件编号
如果你更习惯图形界面,或需要精细控制(修改波特率、固件升级),可使用飞特官方调试软件。
💡 请使用下方“Feetech Debug 安装”命令块,切换到对应操作系统标签查看安装命令。
Windows 操作步骤:
建议使用windows编号会更快
- 下载 Feetech Debug (FD.exe)
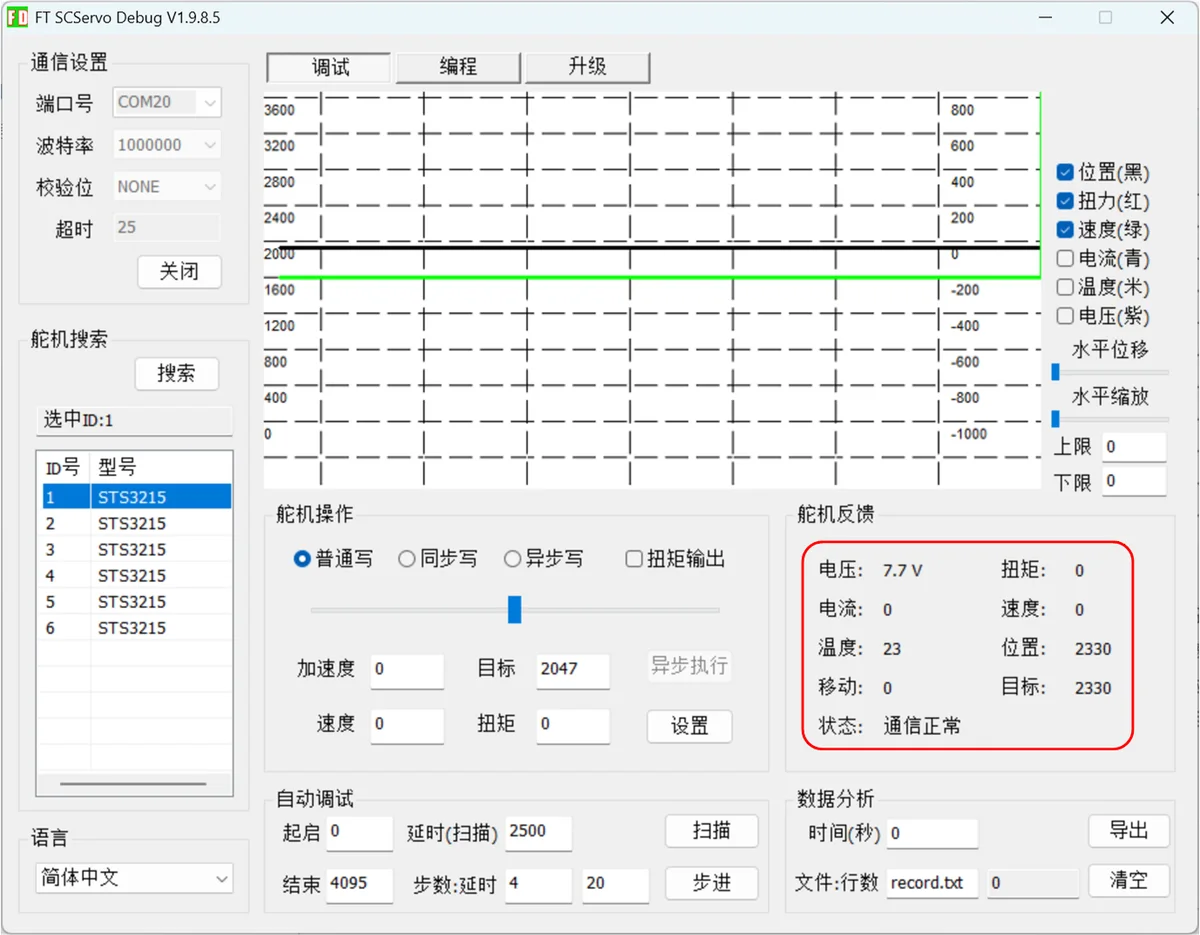
- 设置波特率为 1000000(STS 系列默认),打开串口
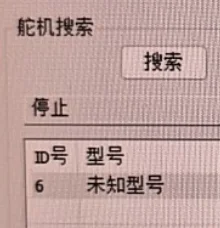
- 点击搜索,找到舵机后点击停止
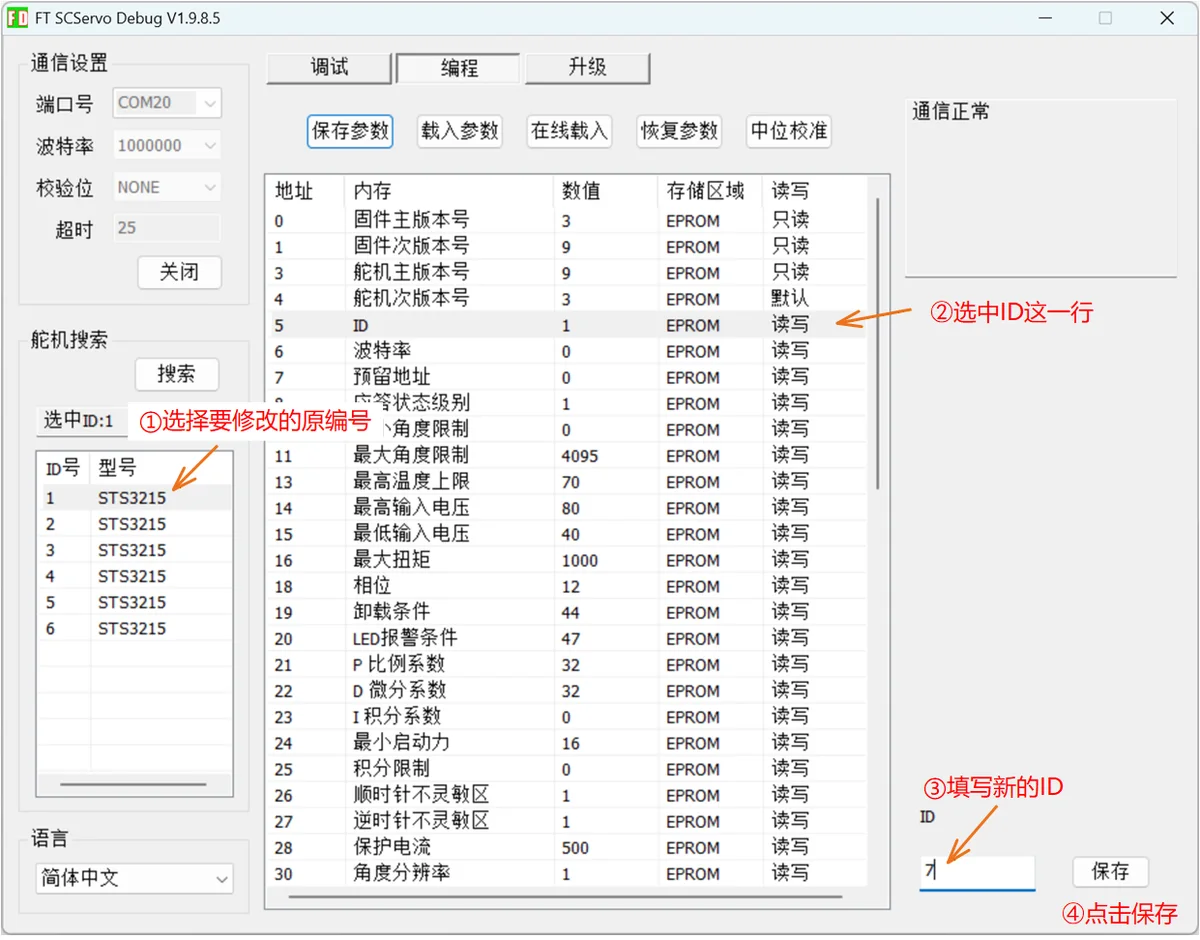
- 左侧选中需要修改 ID 的舵机
- 切换到编程选项卡,选中第 5 行 ID 一栏
- 右下角输入新 ID,点击保存
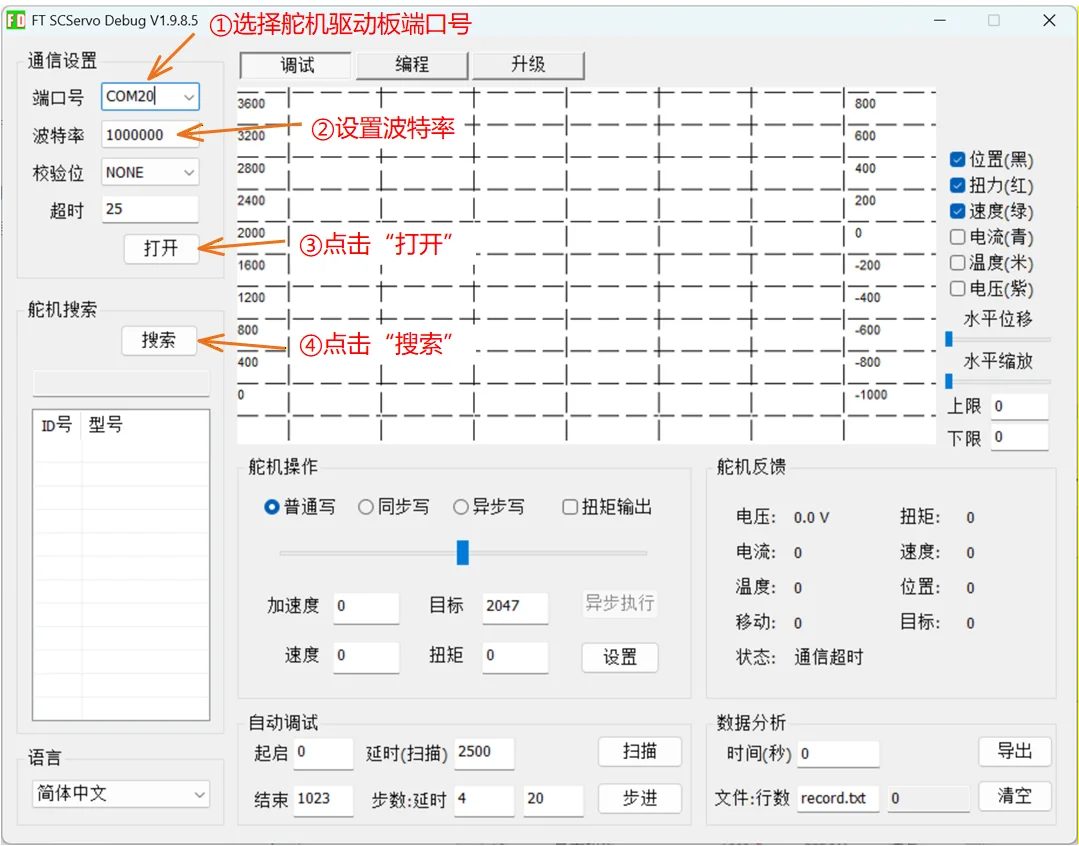
搜索完成之后,会列出所有连在串口总线上的舵机。选中其中一个,在右侧"舵机反馈"区域可以看到选中舵机的状态反馈。
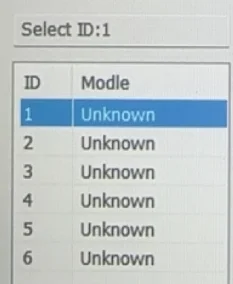
如果搜索之后型号显示 "Unknown" 或 "未知型号",请将 FD.exe 拷贝到 ft_setup_bat 文件夹中,再打开 FD.exe,进入程序之后按 Ctrl+M 下载软件参数即可。
 |
 |
|---|
如果型号显示 "Unknown",将 FD.exe 拷贝到
ft_setup_bat文件夹再打开,按Ctrl+M下载参数。
编号破坏后如何恢复
如果不小心对已编号的机械臂执行了编号命令,底座舵机(1 号)会被错误改为 6 号,导致总线冲突。
恢复方法:
- 断开底座舵机与 2 号关节舵机的连接线
- 将该舵机单独通过串口控制板连接电脑,接通电源
- 重新编号回 1 号(使用上方“Follower 臂编号”命令,切换到对应操作系统标签):
查找端口
linux: lerobot-find-port
sudo chmod +666 /dev/ttyACM0 /dev/ttyACM1
macos: lerobot-find-port
windows: lerobot-find-port
Follower 臂编号
linux: lerobot-setup-motors --robot.type=so101_follower --robot.port=/dev/ttyACM0
macos: lerobot-setup-motors --robot.type=so101_follower --robot.port=/dev/tty.usbmodem585A0076841
windows: lerobot-setup-motors --robot.type=so101_follower --robot.port=COM4
Leader 臂编号
linux: lerobot-setup-motors --teleop.type=so101_leader --teleop.port=/dev/ttyACM0
macos: lerobot-setup-motors --teleop.type=so101_leader --teleop.port=/dev/tty.usbmodem585A0076841
windows: lerobot-setup-motors --teleop.type=so101_leader --teleop.port=COM4
JoyandAI 的 lerobot 仓库在编号时会检查总线上是否已有其他编号舵机,发现已编号机械臂会中断编号,防止误操作。
Feetech Debug 安装
linux: # Ubuntu 安装开源替代
wget https://github.com/Kotakku/FT_SCServo_Debug_Qt/releases/download/v1.1.0/ft-scservo-debug-qt_1.1.0_amd64.deb
sudo apt install ./ft-scservo-debug-qt_1.1.0_amd64.deb
macos: # macOS 克隆源码自行编译
git clone https://github.com/Kotakku/FT_SCServo_Debug_Qt.git
windows: # Windows 下载官方 FD.exe
# https://www.feetechrc.com/software.html